
시뮬레이션에서는 걷는데 실물에서는 넘어진다? — 실물과 같은 입력으로 다시 시험해 보니
시뮬레이션에서 잘 걷던 K1 걷기 정책을, 실물 로봇과 같은 입력 조건으로 바꿔 다시 시험했습니다. 걷기 시작 뒤 약 1초 만에 넘어졌습니다. 로봇 몸의 관성 센서가 재지 못하는 값 하나가 원인이었습니다. 모두 시뮬레이션 기준입니다.
이 글의 결과는 모두 시뮬레이션 기준입니다. 실물 K1에 올려 본 것은 아닙니다.
시뮬레이션에서 잘 걷던 걷기 정책이, 실물 로봇과 같은 입력 조건에서는 걷기 시작 뒤 약 1초 만에 넘어졌습니다(시뮬레이션 기준). 저희가 앞서 강화학습으로 학습시킨 Booster K1 걷기 정책을 시뮬레이터 안에서 "실물 로봇이 받는 것과 같은 입력"으로 바꿔 다시 시험해 본 결과입니다.
이번 편은 문제를 찾은 이야기이고, 다음 편은 그 문제를 푼 이야기입니다.
무엇을 시험했나요?
걷기 정책은 매 순간 로봇 몸의 상태를 입력으로 받아, 다음에 관절을 어떻게 움직일지 정합니다. 시뮬레이터 안에서 학습할 때와, 실물 로봇에서 움직일 때 이 입력이 서로 같아야 배운 대로 걸을 수 있습니다.
그래서 시뮬레이터 안에서 입력 하나를 실물 로봇과 같은 조건으로 바꾸고, 같은 걷기 정책을 다시 걸려 보았습니다.
결과는 어땠나요?
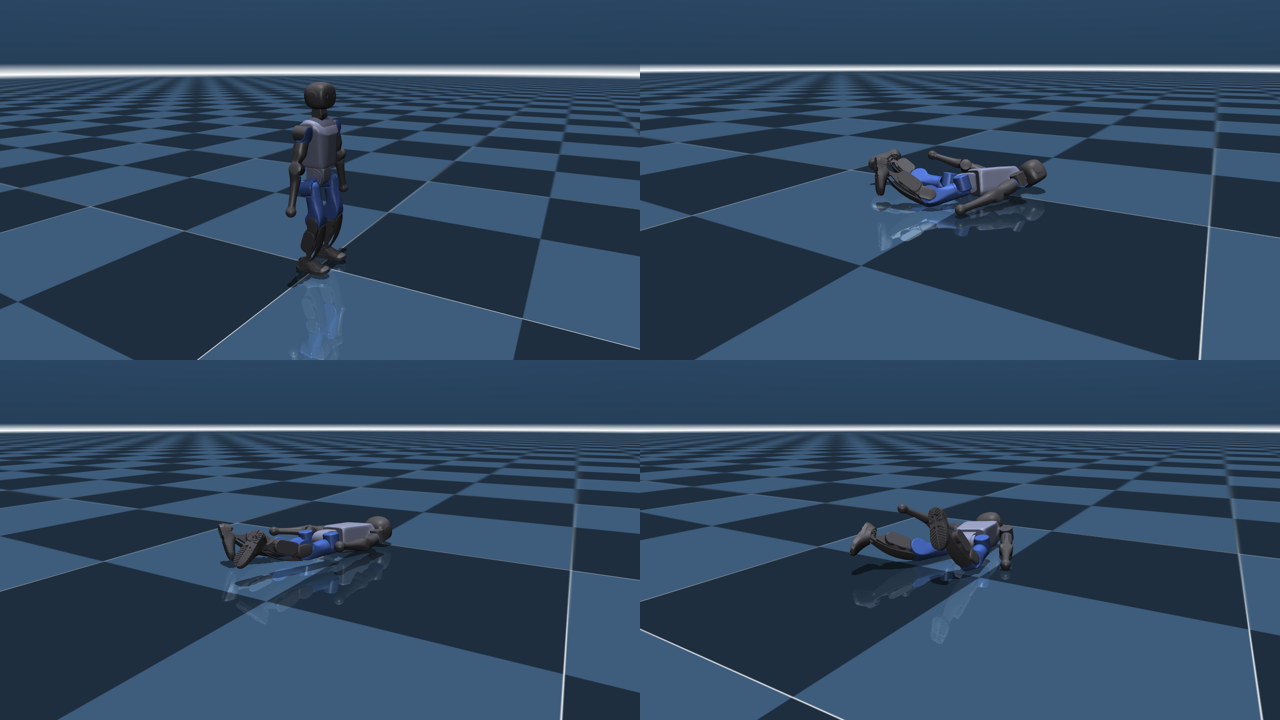
이전 걷기 정책은 실물 로봇과 같은 입력 조건이면 걷기 시작 뒤 약 1초 만에 넘어졌습니다. 가만히 서 있기는 버텼습니다(시뮬레이션 기준).
왜 입력이 달라지나요?
로봇 몸에 달린 관성 센서는 몸의 기울기와 회전 속도는 재지만, 몸이 앞으로 움직이는 속도는 직접 재지 못합니다. 그래서 실물 로봇의 제어 코드는 이 값을 0으로 채웁니다.
시뮬레이터는 이 값을 정답으로 바로 알려 주기 때문에, 시뮬레이션에서 배운 걷기가 이 값에 기대면 실물에서는 넘어질 수 있습니다.
시뮬레이터 안에서는 로봇이 "지금 내가 앞으로 얼마나 빨리 가고 있는지"를 늘 정확히 알았습니다. 실물 로봇에게는 그 정보가 없습니다. 걷기 정책이 그 정보에 기대어 왔다면, 그 값이 0으로 들어올 때 넘어질 수 있습니다. 이번 시험은 그 값 하나만 0으로 바꿨을 때 넘어진다는 것까지 확인했고, 정책이 그 값에 어떻게 기대고 있었는지는 따로 분석하지 않았습니다.
이 결과로 무엇을 알 수 있나요?
- 시뮬레이션에서 잘 걷는다고 해서, 실물 로봇과 같은 입력에서도 걷는다는 뜻은 아닙니다.
- 실물로 옮기기 전에, 정책이 받는 입력 하나하나가 실물에서도 같은 값으로 들어오는지 먼저 확인해야 합니다.
- 이 시험은 실물 로봇을 쓰지 않고, 시뮬레이터 안에서 입력만 실물과 같게 바꿔 미리 해 볼 수 있었습니다.
그럼 어떻게 풀었나요?
다음 편에서 적습니다. 걷기 정책이 받는 입력을 실물에 맞춰 바꾸고 다시 학습한 이야기입니다.
자주 묻는 질문
실물 K1이 넘어진 건가요?
아닙니다. 모두 시뮬레이션 결과입니다. 시뮬레이터 안에서 입력만 실물 로봇과 같은 조건으로 바꿔 시험했고, 실물 K1에 올려 본 것은 아닙니다.
시뮬레이터와 실물은 무엇이 다른가요?
로봇 몸에 달린 관성 센서는 몸의 기울기와 회전 속도는 재지만, 몸이 앞으로 움직이는 속도는 직접 재지 못합니다. 실물 로봇의 제어 코드는 이 값을 0으로 채우는데, 시뮬레이터는 이 값을 정답으로 바로 알려 줍니다.
얼마나 빨리 넘어졌나요?
이전 걷기 정책은 실물 로봇과 같은 입력 조건이면 걷기 시작 뒤 약 1초 만에 넘어졌습니다. 가만히 서 있기는 버텼습니다(시뮬레이션 기준).
이런 확인을 수업에서 다룰 수 있나요?
수업에서 다루는 범위와 방법은 교육 상담에서 안내합니다.
이 글에서 확인한 것 · 확인하지 못한 것
- 확인한 것(시뮬레이션 기준): 이전 걷기 정책이 실물 로봇과 같은 입력 조건에서 걷기 시작 뒤 약 1초 만에 넘어짐(가만히 서 있기는 버팀).
- 확인하지 못한 것: 실물 K1에서의 동작.
출처: 에스브이로보틱스 실습 기록(Booster K1 걷기 강화학습, 실물과 같은 입력 조건 시험, 2026-10-04). 모두 시뮬레이션 결과입니다.
이 글과 그림의 저작권은 SV로보틱스에 있습니다. 원문 링크를 밝힌 인용은 환영하며, 전문 복제·재배포와 교육 자료로의 전재는 허락이 필요합니다.