
AI·로봇을 가르쳐 본 적이 없어도 수업할 수 있나요?
네. 수업 전에 교사 연수에서 로봇과 가상 세계를 먼저 실습합니다. 교사용 지도서에는 회차마다 지도 요령과 수업 팁이 들어 있고, 수업 중 막히는 일은 평일 09~18시 원격 기술 지원으로 해결합니다.
PHYSICAL AI EDUCATION · SV ROBOTICS
피지컬AI 수업, 처음이어도 됩니다
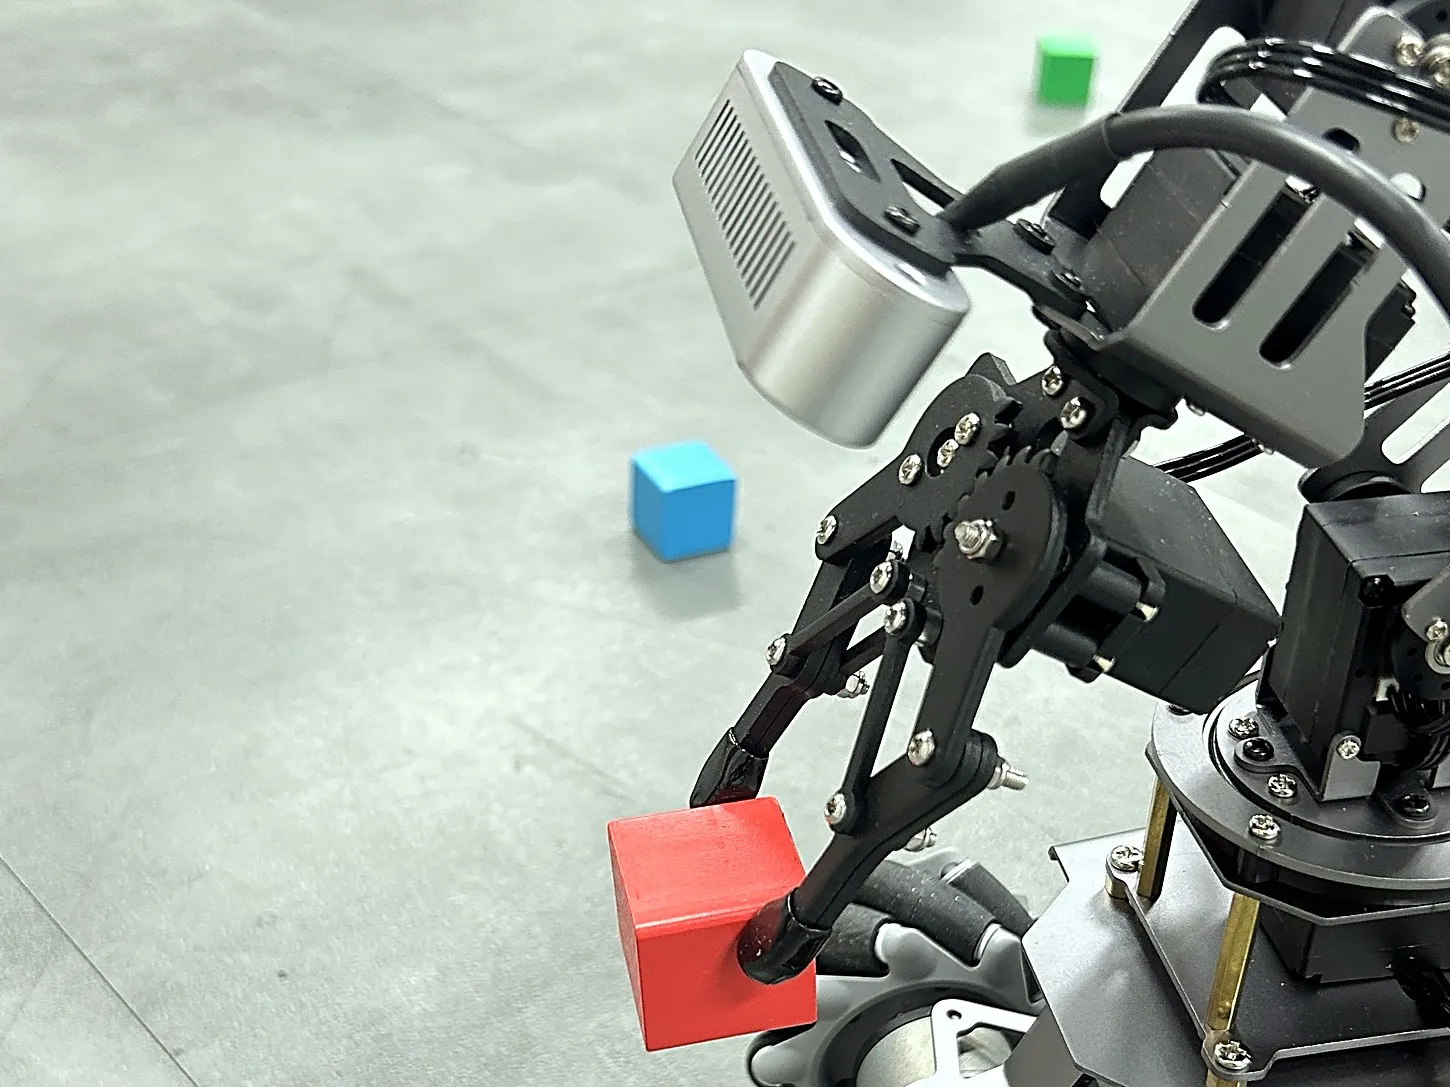
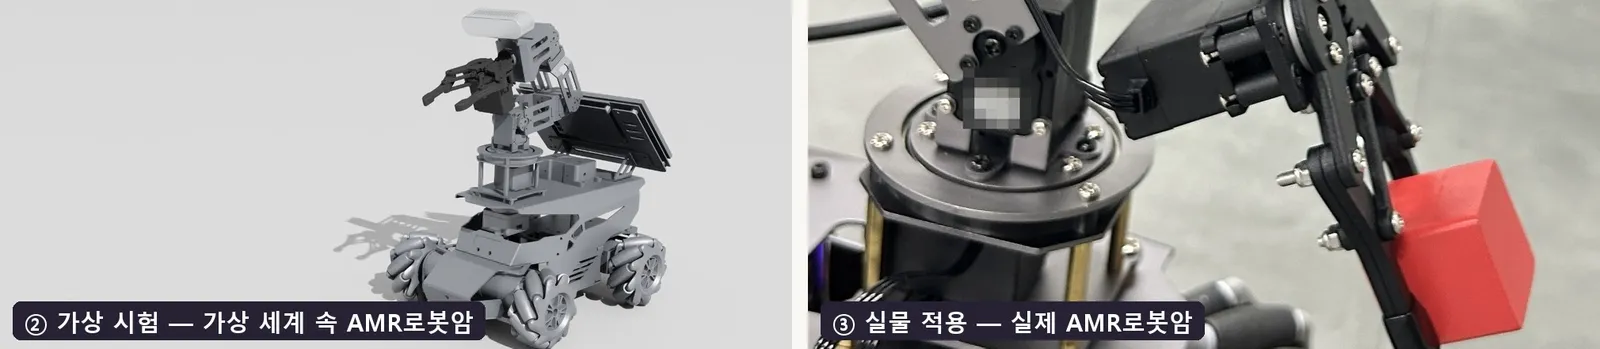
바퀴로 달리는 로봇 위에 5축 로봇암과 뎁스캠을 얹었습니다. 학생은 가상 세계에서 AI를 훈련시키고, 그 AI를 실물 로봇에 넣어 블록을 찾아 집고 옮기게 만듭니다. 교재와 교사용 지도서, 교사 연수, 원격 기술 지원까지 함께 드려 처음 맡는 선생님도 첫 회차부터 수업을 이끕니다.
기초 10회차 + 심화 10회차
학교 수준에 맞춘 두 과정
모든 학생이 직접 조작
모방학습 · 강화학습 · 시각·언어·행동 모델
WHY AMR로봇암
라이다로 지도를 그려 달리고, 뎁스캠으로 물체를 찾고, 로봇암으로 집습니다. 피지컬AI의 핵심 기술을 로봇 여러 대를 따로 사지 않고 한 대로 가르칩니다.
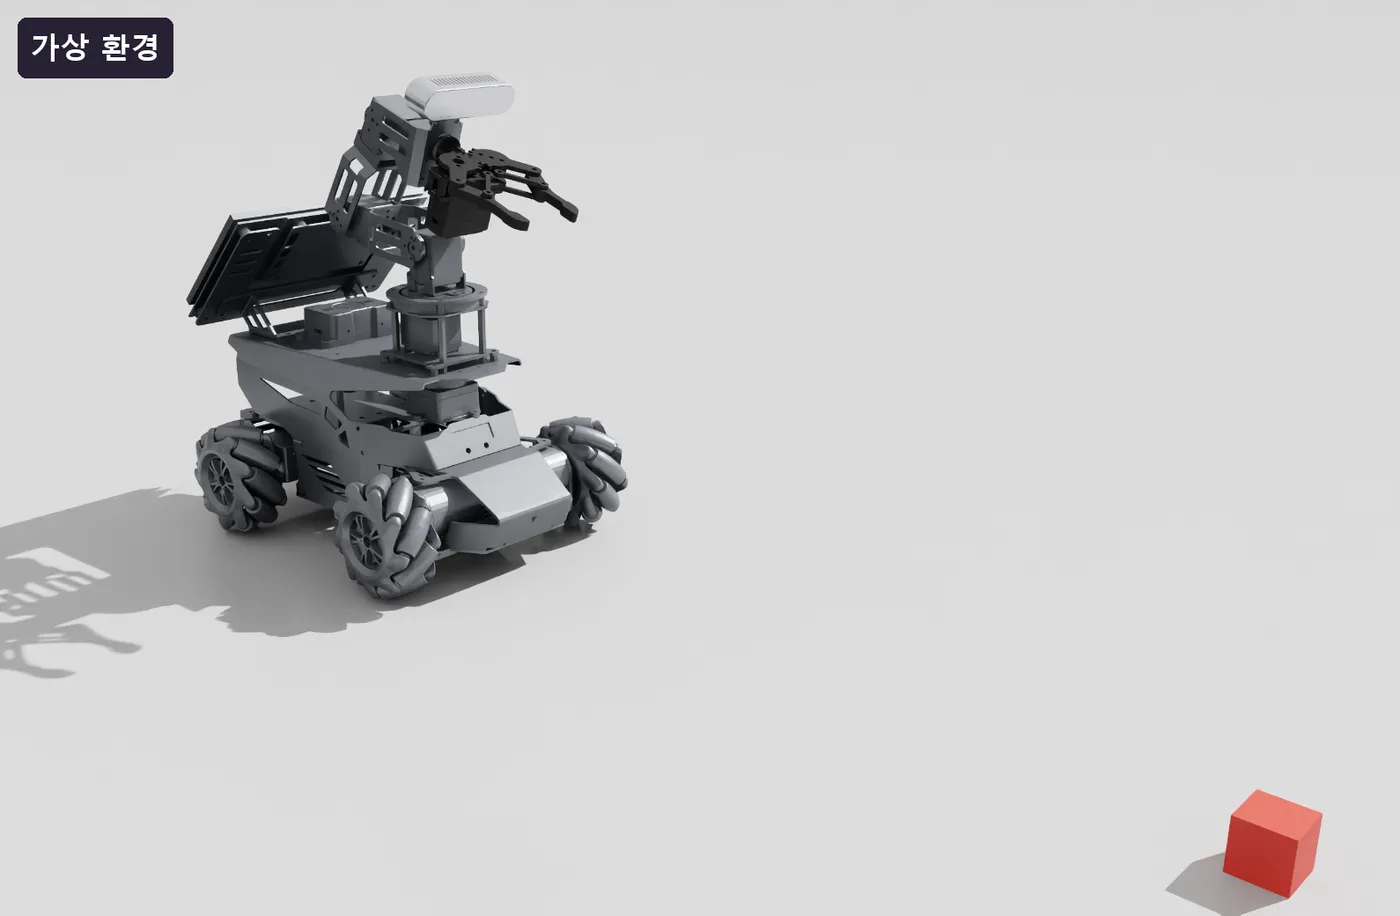
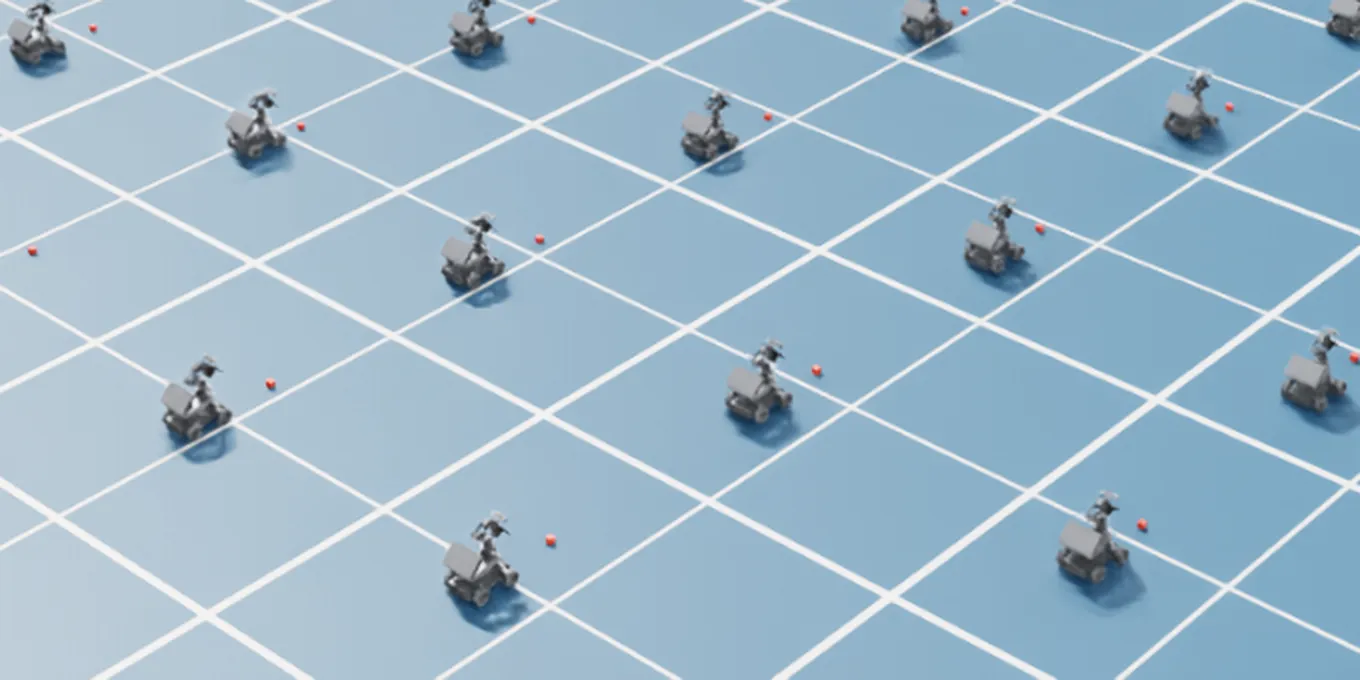
Isaac Sim·Isaac Lab에서 수천 대의 가상 로봇으로 AI를 훈련시키고, 그 AI를 실물 로봇에 넣습니다. 연구실에서 쓰는 Sim-to-Real 흐름을 수업에서 그대로 경험합니다.
회차별 교재와 교사용 지도서, 실습 코드, 확인 문제를 드리고, 수업 전에 교사 연수를 합니다. 수업 중에는 평일 원격 기술 지원이 붙습니다.
FOR TEACHERS
네. 수업 전에 교사 연수에서 로봇과 가상 세계를 먼저 실습합니다. 교사용 지도서에는 회차마다 지도 요령과 수업 팁이 들어 있고, 수업 중 막히는 일은 평일 09~18시 원격 기술 지원으로 해결합니다.
네. 고등학교 과정은 GPU 없이 AI 강화학습 완료 모델로 실습합니다. GPU PC가 있으면 학생이 가상 로봇으로 AI를 직접 훈련하는 훈련장까지 씁니다. 대학 과정은 GPU PC로 직접 훈련합니다.
네. 로봇 1대당 학생 2명으로 편성합니다. 학생 수에 맞춰 로봇 대수를 정하므로 구경만 하는 학생이 없습니다.
기초 10회차와 심화 10회차, 모두 20회차이고 1회차는 약 3시간입니다. 학교 시간표에 맞춰 편성안을 함께 짭니다.
고등학교 과정의 11·17·18·19회차는 선택 회차라 학교 수준에 맞춰 넣거나 시연으로 운영합니다. 대학 과정은 같은 순서를 기구학·정책 학습·파인튜닝까지 더 깊이 다룹니다.
회차 확인 문제, 로봇이 남긴 실행 기록, 최종 미션 발표 세 가지로 봅니다. 학생은 사람이 짠 방식과 AI 방식을 같은 조건에서 반복해 재고, 실험 비교표로 결과를 설명합니다.
로봇과 PC는 저희가 교실에 설치하고 점검합니다. 소프트웨어는 Isaac Sim·Isaac Lab을 쓰고, 일부 AI 실습은 인터넷과 외부 AI 서비스를 씁니다.
PRODUCT
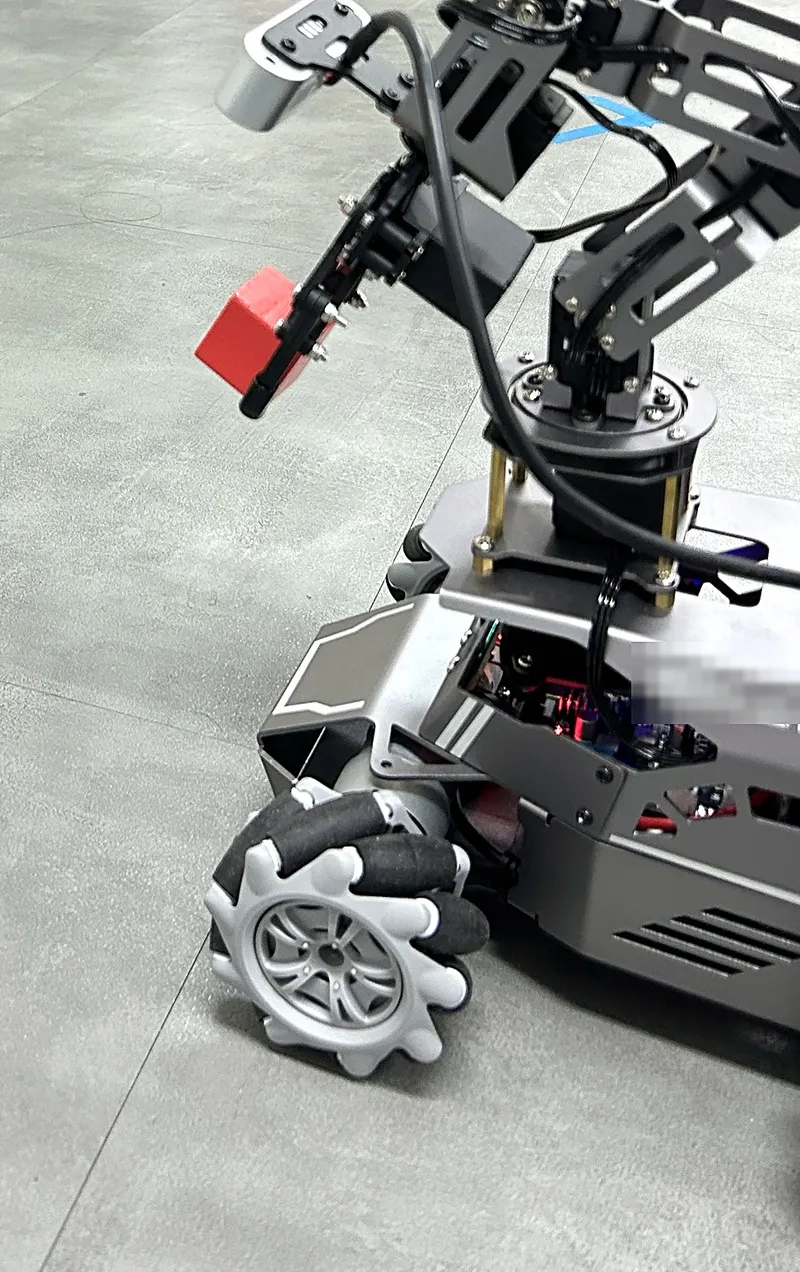
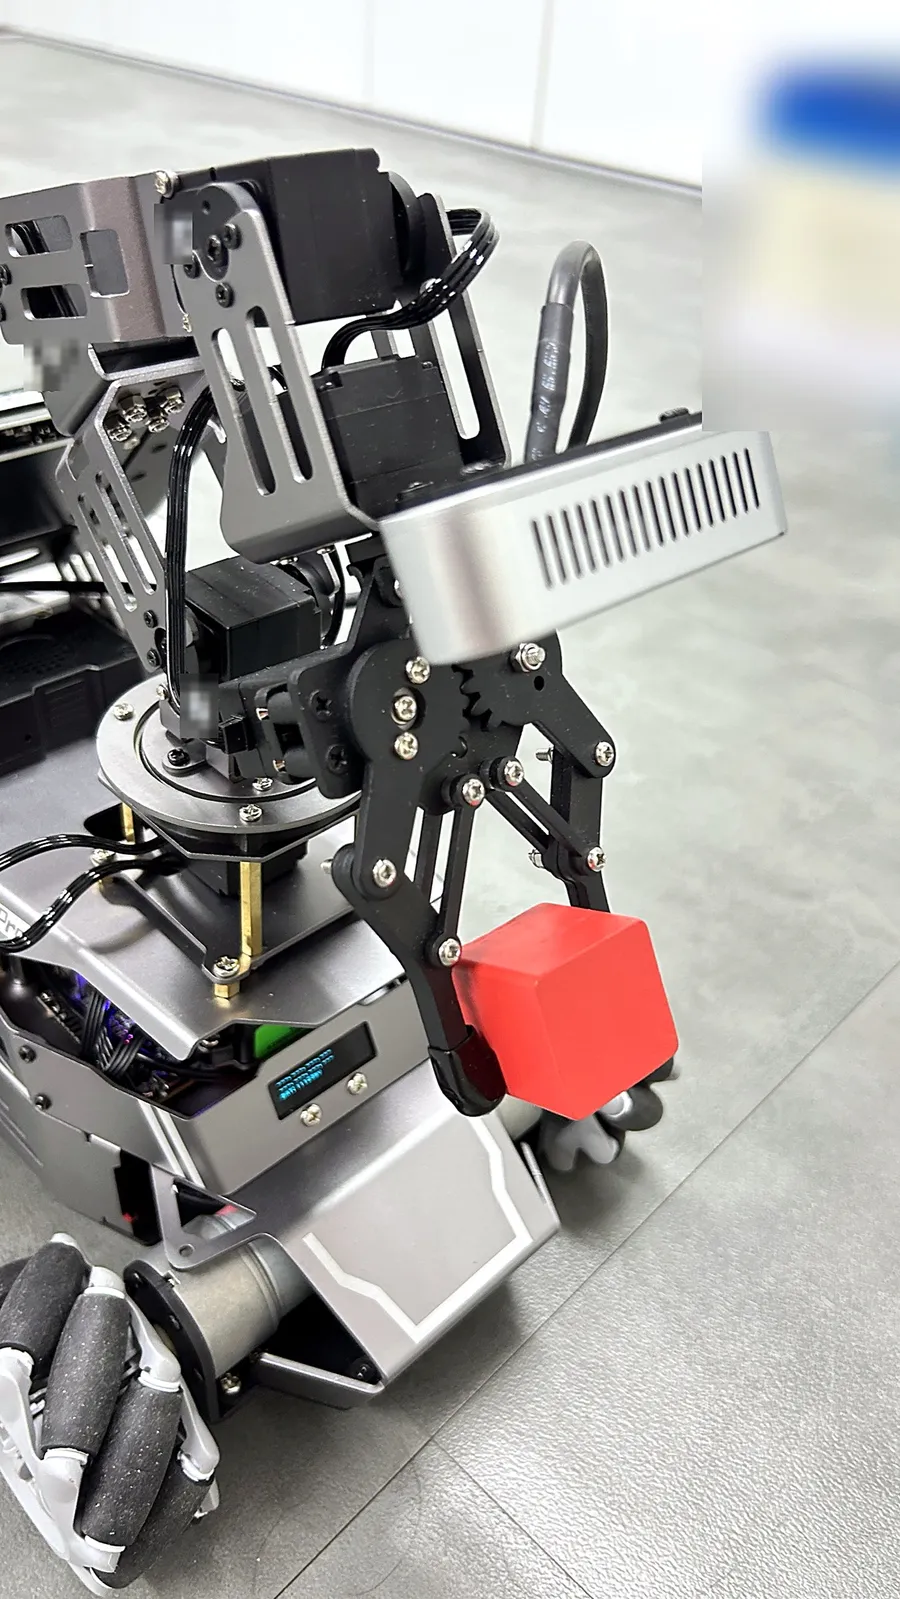
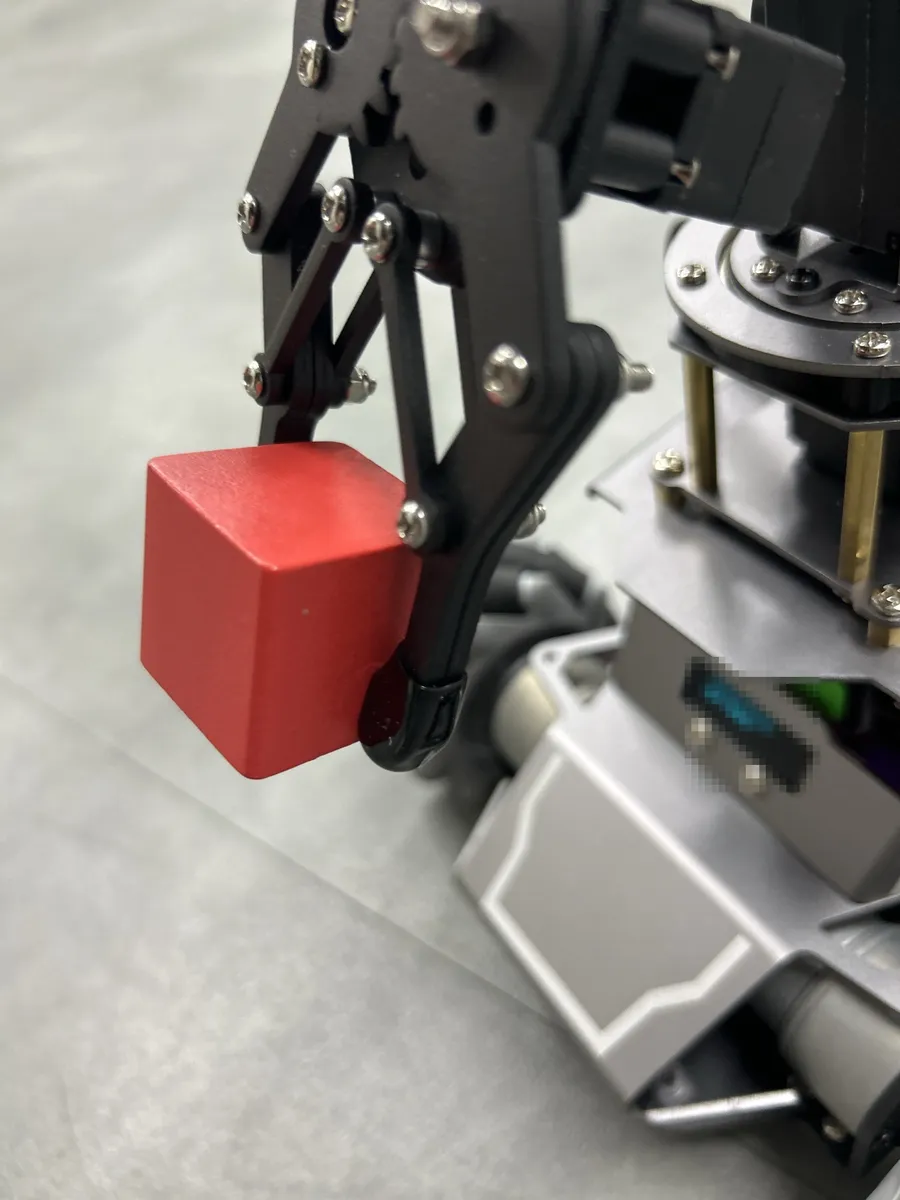
움직이는 관절 5개와 그리퍼로 블록 같은 물체를 집어 옮깁니다.
로봇암에 달려 있어 로봇암을 움직이면 보는 방향도 바뀝니다.
앞뒤·회전뿐 아니라 옆으로 평행이동할 수 있습니다.
주변 거리를 재서 지도 만들기·목적지 찾아가기·장애물 피하기에 씁니다.
HOW STUDENTS LEARN
시범으로, 보상으로, 말로 — 같은 블록 집기를 세 방식으로 가르쳐 보고 결과를 비교합니다.
사람이 손으로 로봇암을 움직여 보여 준 시범을 보고 따라 집습니다.
8 · 12 · 13회차보상을 바꿔 가며 가상 세계에서 스스로 배우고, 배운 것을 실물 로봇에 넣습니다(Sim-to-Real).
9 · 14 · 15 · 16회차말을 알아듣고 바로 움직이는 AI를 우리 로봇에 맞게 다듬고, 세 방식을 비교합니다.
18 · 19회차고등학교 / 대학. 고등학교는 GPU 없이 완료 모델로 시작하고, 대학은 GPU PC로 직접 훈련합니다.
11·17·18·19회차(말로 대상 지정·언어 모델·VLA①②) — 학교 수준·환경에 맞춰 골라 씁니다.
1회차 약 3시간. 학교 시간표에 맞춰 편성합니다.
설계 → 가상 시험 → 실물 적용 → 데이터 비교
20 LESSONS
고등학교와 대학 모두 기초 10회차와 심화 10회차로, 같은 순서를 수준에 맞춰 배웁니다. 1회차는 약 3시간이며 학교 시간표에 맞춰 편성합니다.
로봇과 가상 세계를 선생님이 먼저 실습
ROS 2 · 로봇암 좌표 · 뎁스캠 · 라이다 지도와 자율주행 · 가상 세계
모방학습 · 강화학습과 Sim-to-Real · 언어 모델 · VLA
말로 시키는 AI 정리 로봇을 팀별로 설계·시연·발표
기초 1~10회차
완성된 정리 로봇 시연 보기, 안전 수칙
원격 조작, 토픽 확인
관절·끝점 좌표로 로봇암 움직이기
물체까지 거리 재기
교실 지도 만들기
지도 위 목적지로 스스로 이동
가상 세계 속 로봇 조작
시범 동작을 따라 하는 로봇암 실행·관찰
보상을 바꿔 가며 결과 비교, 실물에 넣기
제공 모델로 블록 찾기
심화 11~20회차
문장을 바꿔 가며 인식 결과 비교
로봇암을 손으로 움직여 시범 기록
완료 모델로 스스로 집기
랜덤화 범위를 바꿔 결과 비교
실물 장애물 피하기, 가상과 비교
성공 횟수 기록, 원인 토론
명령문을 바꾸며 계획 결과 확인
명령별 동작 관찰
다듬기 전후 모델 비교
배운 기술을 조합해 미션 수행·발표
선택: 학교 수준에 맞춰 넣거나 시연으로 운영하는 회차입니다. 완료 모델: GPU 없이 실습하도록 AI 강화학습 완료 모델을 쓰는 회차입니다.
기초 1~10회차
기술 흐름 개관, 안전 수칙
노드·토픽 직접 작성
순·역기구학 계산 구현
픽셀 → 3D 좌표 변환 구현
SLAM 지도 작성·설정 조정
경로 계획 설정 조정, 주행 기록 분석
로봇 모델·환경 수정
행동 복제 원리, 시범 데이터 구조
보상 설계·학습 실험, 실물 오차 측정
소량 추가 학습, 정확도 측정
심화 11~20회차
실패 사례 분석, 프롬프트 설계
시범 데이터 수집·정리
시범 수에 따른 결과 비교 실험
랜덤화 설정·학습
회피 정책 학습·실물 적용
실패 유형 분류 보고
기능 설계, 도구 호출 구현
추론 서버·클라이언트 구성
자체 시범 데이터로 파인튜닝
기술 선택 근거 실험, 짧은 결과 정리와 발표
대학 과정의 모방학습·강화학습·VLA 회차는 학생이 GPU PC의 AI 강화학습 훈련장에서 직접 훈련하고, 비교 기준 모델과 성능을 비교합니다.
SIM-TO-REAL
학생은 이 흐름을 9회차와 14~16회차에서 직접 거칩니다.
Isaac Sim에 실물과 같은 모양의 로봇과 블록을 세웁니다
Isaac Lab에서 수천 대의 가상 로봇이 동시에 연습합니다
가상 세계에서 익힌 판단 방법을 모델로 꺼냅니다
실물 AMR로봇암에 넣고 가상과 실물의 차이를 맞춥니다
실제 로봇이 같은 과제를 해내는지 확인합니다
고등학교
대학
FINAL MISSION · 20회차
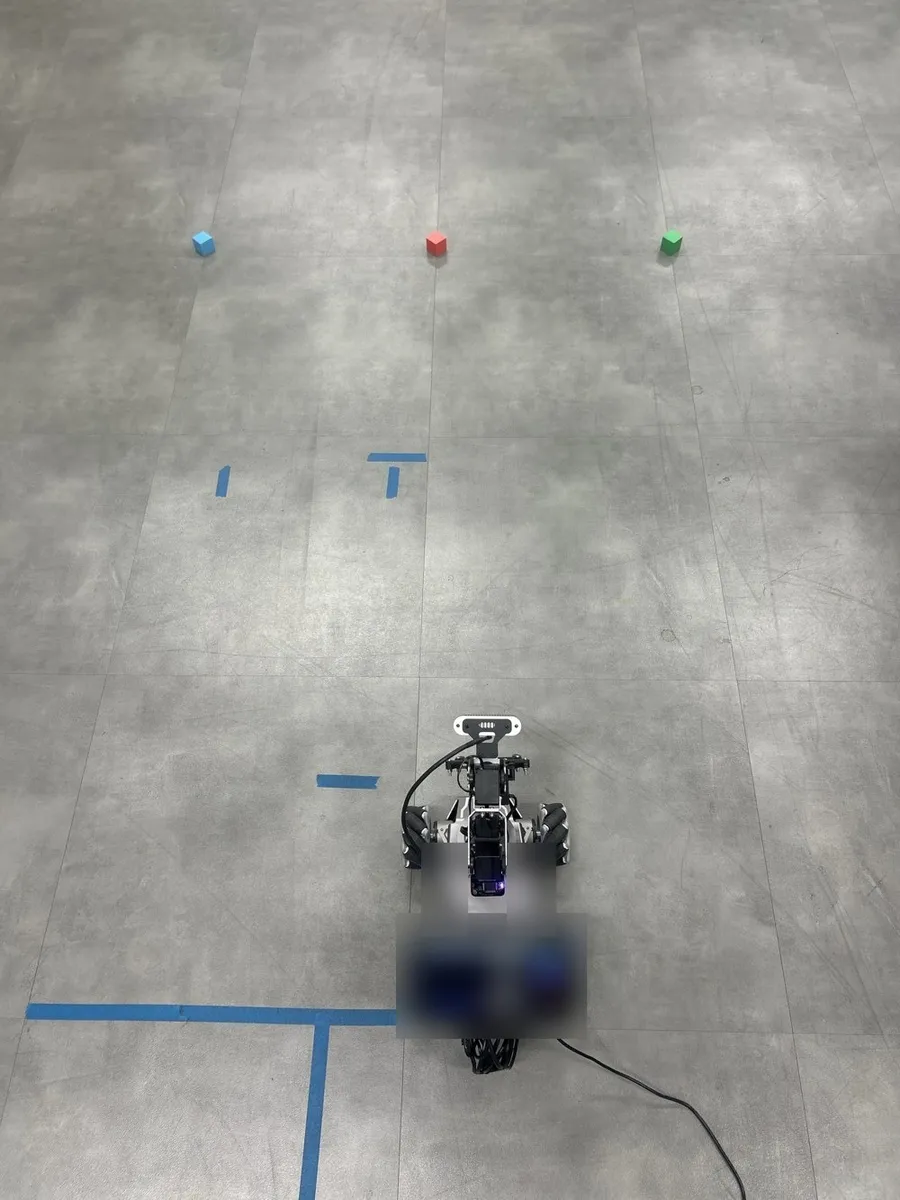
“빨간 블록을 파란 상자에 넣어 줘”
한 학기 동안 배운 기술을 모아 팀 프로젝트로 완성합니다. 학생이 말로 시키면 로봇이 알아듣고, 찾아가고, 집어서 옮깁니다.
말을 AI가 알아듣고 할 일을 정합니다
카메라로 블록을 찾아 다가갑니다
모방·강화·VLA 중 고른 방식으로 집습니다
상자까지 옮겨 넣습니다
AI 눈(10·11회차), 언어 모델 계획(17회차), 라이다 자율주행(6회차), 배운 집기 방식을 하나로 이어 팀별로 설계·시연·발표합니다.
ASSESSMENT
핵심 개념을 이해했는지 확인합니다.
로봇이 남긴 기록과 결과물로 확인합니다.
설계·시연·발표를 함께 봅니다.
사람이 짠 방식 AI 방식(강화학습) 3번 평균, 괄호는 범위 · 짧을수록 빠름
전체 과제(표에 없는 구간 포함) 63.3초 → 56.3초 · 차이 7.0초 중 약 88%가 다가가기 구간
| 구간 | 사람이 짠 방식 | AI 방식·강화학습 | 해석 |
|---|---|---|---|
| 찾기 | 6.0초 | 6.2초 | 같은 코드 → 차이 없음 |
| 다가가기 | 19.4초 (18.4~19.9) | 13.2초 (13.1~13.3) | AI를 넣은 구간, 범위가 겹치지 않음 → 효과 있음 |
| 자세 맞추기 | 11.4초 (9.4~13.6) | 10.3초 (9.7~11.1) | 범위가 겹침 → 효과라고 말하지 않음 |
| 전체 과제(표에 없는 구간 포함) | 63.3초 | 56.3초 | 차이 7.0초 중 약 88%가 다가가기 |
OUTCOMES
보고·생각하고·움직이는 흐름을 코드로 연결합니다
모방학습·강화학습·VLA로 같은 과제를 가르치고 비교합니다
가상과 실물의 차이를 찾아 맞춥니다(Sim-to-Real)
사람이 짠 방식과 AI 방식을 데이터로 비교해 설명합니다
WHAT YOU GET
로봇만 보내고 끝나지 않습니다. 모든 회차는 실물 AMR로봇암으로 실습하도록 교재·코드·평가까지 짜여 있습니다.
로봇 1대당 학생 2명으로 편성해 모든 학생이 직접 조작합니다.
대학 과정은 필수, 고등학교는 선택입니다. 학교 규모에 맞춰 구성합니다.
회차마다 지도 요령과 수업 팁이 들어 있습니다.
교재 레슨별로 바로 실행하는 코드를 드립니다.
핵심 개념을 이해했는지 회차마다 확인합니다.
수업 전 연수, 수업 중 평일 09~18시 원격 지원.
Isaac Sim · Isaac Lab을 씁니다. 일부 AI 실습은 인터넷과 외부 AI 서비스를 씁니다.
HOW TO START
담당 교사(교수)가 수업 전에 로봇과 가상 세계를 먼저 실습합니다. 교사용(교수용) 지도서에는 회차마다 지도 요령과 수업 팁이 들어 있습니다.
평일 09~18시 원격 지원
대상(고등학교·대학), 학생 수, GPU PC 보유 여부만 알려 주시면 학교에 맞는 로봇 대수와 편성을 제안해 드립니다.
FOR TEACHERS
대상(고등학교·대학), 학생 수, GPU PC 보유 여부를 알려 주시면 로봇 대수와 회차 편성안을 보내 드립니다. 학교 안에서 검토하실 때는 아래 안내문을 그대로 쓰셔도 됩니다.
20회차 커리큘럼, GPU 없이 시작하는 방법, 학생 실험 비교표 예시, 도입 절차
내려받기PDF · 4쪽대학용 안내문20회차 커리큘럼과 회차별 기술 용어, GPU PC 훈련장 실습, 평가 기준, 도입 절차
내려받기이 페이지가 도움이 되었나요?