
Booster K1과 T2, 학교·대학 실습에는 어느 쪽이 맞나요?
보행·센서·기본 AI 실습이 중심이면 K1, 양팔로 물체를 다루는 조작 연구까지 가려면 T2입니다. 크기와 무게, 자유도, 온보드 컴퓨팅, 배터리를 제조사 공개 사양으로 나란히 놓고 수업 목적별로 고르는 기준을 정리했습니다.
수업이 보행·센서·기본 AI 실습 중심이면 K1, 양팔로 물체를 다루는 조작 연구까지 가야 하면 T2입니다.
두 로봇은 같은 회사 Booster Robotics의 휴머노이드이고, 개발 도구도 같은 계열(Booster Studio)을 씁니다. 다른 것은 몸집과 팔, 로봇 안에 들어간 컴퓨터입니다. 아래 수치는 제조사 공개 사양(2026-09-26 확인)과 SV Robotics 제품 페이지를 옮긴 것이고, 가격과 납기는 적지 않았습니다.
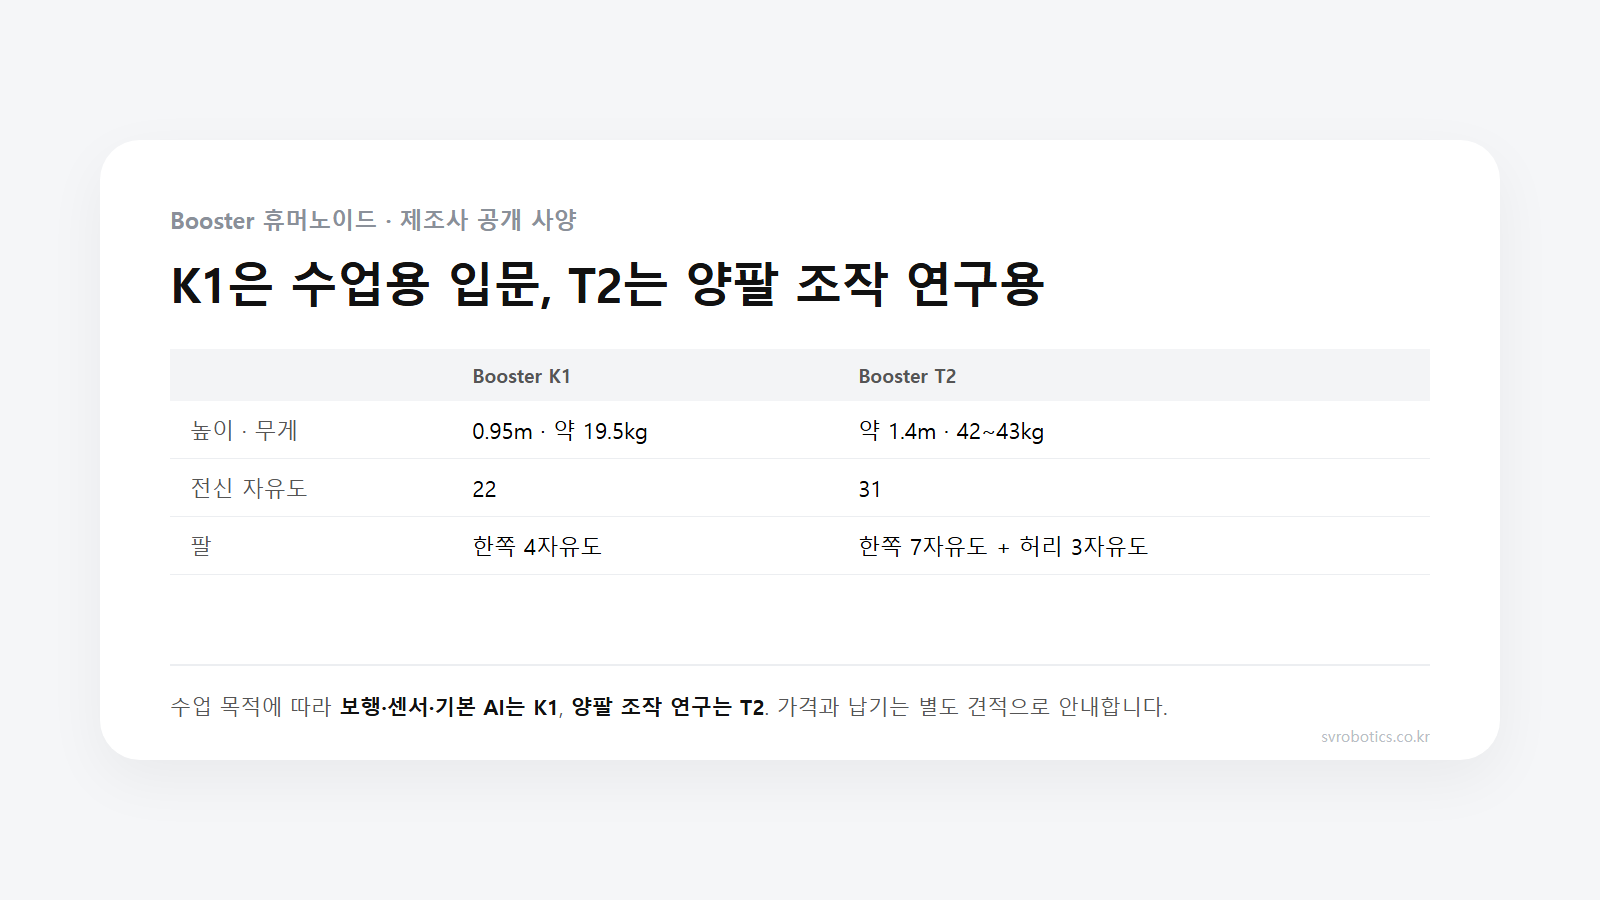
두 로봇은 무엇이 다른가요?
크기와 팔, 로봇 안의 컴퓨터가 다릅니다.
| 항목 | Booster K1 | Booster T2 |
|---|---|---|
| 높이 | 0.95m | 약 1.4m |
| 무게 | 약 19.5kg | 약 42~43kg(구성별) |
| 전신 자유도 | 22(다리 6×2 · 팔 4×2 · 머리 2) | 31(다리 6×2 · 팔 7×2 · 허리 3 · 머리 2) |
| 온보드 컴퓨팅 | Geek 48 · Education 117 · Professional 200 TOPS | Education 판: ARM 프로세서 375 TOPS(INT8) · Professional 판: NVIDIA Jetson Thor T5000 2,070 TFLOPS(FP4) |
| 센서 | 스테레오 뎁스 카메라 · 9축 IMU · 마이크 배열 · 스피커 | 머리·허리 양안 카메라 · 마이크 배열 · 스피커(2·3번 구성은 팔끝 카메라) |
| 보행 속도 | 공개 사양 1.1m/s | 최대 3m/s |
| 배터리 | 5Ah 구성 1.1m/s 보행 기준 약 1시간 10분(Geek 2Ah는 약 20분) | 48V 10Ah, 약 2시간 연속 보행 |
배터리 시간은 측정 조건이 달라 곧바로 견줄 수 없습니다. K1은 보행 속도를 적어 둔 값이고, T2는 "연속 보행"으로만 표기돼 있습니다. TOPS와 TFLOPS도 단위와 계산 정밀도(INT8, FP4)가 달라 숫자 크기만으로 비교하기 어렵습니다.
무게 차이는 수업 운영에서 드러납니다. 20kg 안팎과 40kg대는 교실 사이 이동과 보관 계획이 달라질 수 있습니다.
K1은 어떤 수업에 맞나요?
고등학교·대학 학부의 보행·센서·기본 AI 실습입니다.
제품 페이지는 K1의 쓰임을 이렇게 정리합니다.
- ROS 2와 Python/C++ 실습 — 보행·센서·AI를 직접 다루는 고등학교·대학교 실습 기자재
- 피지컬 AI 입문 — 시뮬레이션에서 학습한 정책을 실제 휴머노이드에서 검증하는 첫 경험
- RoboCup · 로봇축구 — 공식 제품 페이지는 K1을 2025 RoboCup Soccer KidSize 챔피언과 준우승 팀의 플랫폼으로 소개합니다
K1은 세 가지 컴퓨팅 구성(Geek · Education · Professional)으로 나옵니다. Education과 Professional의 가장 큰 차이는 온보드 AI 성능(117 TOPS와 200 TOPS)입니다. ROS 2·Python·C++와 보행·센서·기본 AI가 수업의 중심이면 Education이 균형이 맞고, 큰 모델을 로봇 위에서 직접 돌리는 고급 연구까지 계획한다면 Professional 쪽이라는 것이 제품 페이지의 안내입니다.
T2는 어떤 기관에 맞나요?
양팔로 물체를 다루는 조작 연구, 데이터 수집과 원격 조작, 대학·기업 R&D입니다.
T2의 가장 큰 차이는 팔입니다. 한쪽 7자유도 팔과 3자유도 허리를 갖췄고, 제조사 기준 두 팔 합계 10kg을 듭니다(자세에 따라 다름). 판은 두 가지입니다.
- Education(E1·E2·E3) — 고성능 ARM 프로세서
- Professional(P1·P2·P3) — NVIDIA Jetson Thor T5000
구성 번호는 두 판이 같습니다. 1번은 팔끝 장치가 없는 기본형, 2번은 그리퍼(집게), 3번은 덱스터러스 핸드(손가락 손) 구성입니다. T2는 판매가 종료된 T1의 후속 세대입니다.
같은 도구로 가르칠 수 있나요?
두 제품 페이지 모두 Booster Studio와 ROS 2·SDK, Isaac Lab 기반 학습·배포 흐름을 개발 환경으로 안내합니다.
제품 페이지는 시뮬레이션에서 검증한 정책과 응용을 실제 로봇에 배포하는 흐름을 안내합니다. 다만 저희는 이 글을 쓰면서 Booster Studio에서 가상 T2를 고를 수 있는지는 확인하지 못했습니다. 도입 전에 확인하시는 편이 안전합니다. 도구 자체는 Booster Studio, 실물 로봇 없이 어디까지 되나요?에 저희가 직접 써 본 기록을 정리했습니다.
고르기 전에 무엇을 확인해야 하나요?
- 수업 대상 — 고등학생·학부생 실습이면 K1, 조작 연구가 목표면 T2 쪽입니다
- 팔로 물체를 다룰 계획이 있는지 — 있다면 T2(2번·3번 구성)를 검토합니다
- 보관·이동 공간 — 20kg 안팎과 40kg대는 이동 동선과 보관 자리가 다릅니다
- 학생 PC — 가상 로봇 연습에는 Docker와 디스크 여유 공간이 필요합니다(Docker 먼저, 디스크 15GB 이상)
- 실물 로봇 수량 — 학생 수와 수업 방식에 따라 기관이 정합니다(휴머노이드 실습실, 학생 수와 장비는 어떻게 나눠 생각할까요?)
- 가격과 납기 — 구성에 따라 다르므로 이 글에는 적지 않았습니다. 별도 견적으로 안내합니다
자주 묻는 질문
K1 Education과 Professional은 무엇이 다른가요?
온보드 AI 컴퓨팅 성능입니다. Education은 117 TOPS, Professional은 200 TOPS입니다.
T2의 Education과 Professional은 무엇이 다른가요?
연산 장치입니다. Education 판은 고성능 ARM 프로세서(375 TOPS), Professional 판은 NVIDIA Jetson Thor T5000(2,070 TFLOPS)입니다. 구성 번호(1·2·3번)의 뜻은 두 판이 같습니다.
T1을 사고 싶은데 아직 살 수 있나요?
T1은 판매가 종료됐고, 후속 세대가 T2입니다.
로봇축구 동아리에는 어느 쪽인가요?
공식 제품 페이지는 K1을 2025 RoboCup Soccer KidSize 챔피언과 준우승 팀의 플랫폼으로 소개합니다.
가격은 얼마인가요?
구성과 수량, 설치·교육 범위에 따라 달라 별도 견적으로 안내합니다. 이 글에는 적지 않았습니다.
이 글에서 확인한 것 · 확인하지 못한 것
- 확인한 것 — Booster 제조사 공식 사양 페이지(K1·T2)를 2026-09-26에 직접 열어 확인했고, SV Robotics 제품 페이지의 안내와 대조했습니다.
- 확인하지 못한 것 — 두 로봇을 수업에 써 본 운영 결과, Booster Studio의 가상 T2 지원 여부, 가격·납기는 이 글에 없습니다.
다음 단계
수업 목적과 학생 수, 팔 조작 계획 여부를 알려 주시면 어느 쪽을 먼저 검토할지 함께 좁혀 드립니다. 구성과 견적은 상담에서 안내합니다.
출처: Booster Robotics 제품 설명서 사양 페이지(K1·T2, docs.booster.tech, 2026-09-26 확인)와 SV Robotics Booster K1·T2 제품 페이지. 수치는 제조사 공개 사양이며 구성과 소프트웨어 버전에 따라 달라질 수 있습니다.
이 글과 그림의 저작권은 SV로보틱스에 있습니다. 원문 링크를 밝힌 인용은 환영하며, 전문 복제·재배포와 교육 자료로의 전재는 허락이 필요합니다.