휴머노이드 걷기 AI 수업, PC 한 대로 할 수 있나요?
됩니다. GPU 한 장이 달린 PC에서 Booster K1 걷기를 32분 학습해 넘어지지 않는 걸음을, 걸음 모양까지 고친 v4는 1시간 40분 학습해 사람다운 걸음을 얻었습니다. 필요한 PC 사양, 쓴 도구, 다른 시뮬레이터로 확인한 결과와 한계를 정리했습니다.
피지컬 AI, 직접 해 봤습니다 · 2회 · 1회: Booster K1 걷기 학습, Isaac Lab으로 32분 걸렸습니다
이 글은 실습 과정과 결과만 공개합니다. 대신 도입 기관에는 교재 본문과 지도서를 제공합니다.
됩니다. GPU 한 장이 달린 PC 한 대에서 Booster K1 걷기를 약 32분 학습해 10초 동안 한 번도 넘어지지 않는 걸음을 얻었습니다. 다만 이 처음 결과(v1)는 1초에 발을 15.2번 딛는 종종걸음이었고, 걸음 모양 점수를 넣어 같은 PC에서 약 1시간 40분 다시 학습한 v4가 1초 3.6걸음의 사람다운 걸음이 됐습니다. 대형 서버 없이, 실습실 워크스테이션급 PC로 강화학습 실습을 준비할 수 있다는 뜻입니다.
다만 평지, 시뮬레이션 안에서 확인한 결과입니다. 실제 로봇에 올리는 단계는 아직 하지 않았습니다.
어떤 PC에서 했나요?
GPU 한 장이 달린 데스크톱 한 대입니다.
| 항목 | 이번에 쓴 PC |
|---|---|
| 운영체제 | Windows 11 Pro |
| GPU | RTX 4060 Ti 16GB |
| CPU | i7-13700F |
| RAM | 32GB |
처음 학습(v1) 동안 GPU 사용률은 약 56%, GPU 메모리는 약 4.9GB였습니다. 다른 GPU에서는 시험하지 않았습니다. 위 표는 RTX 4060 Ti 16GB 한 장에서 나온 결과입니다.
얼마나 걸리고, 결과는 어땠나요?
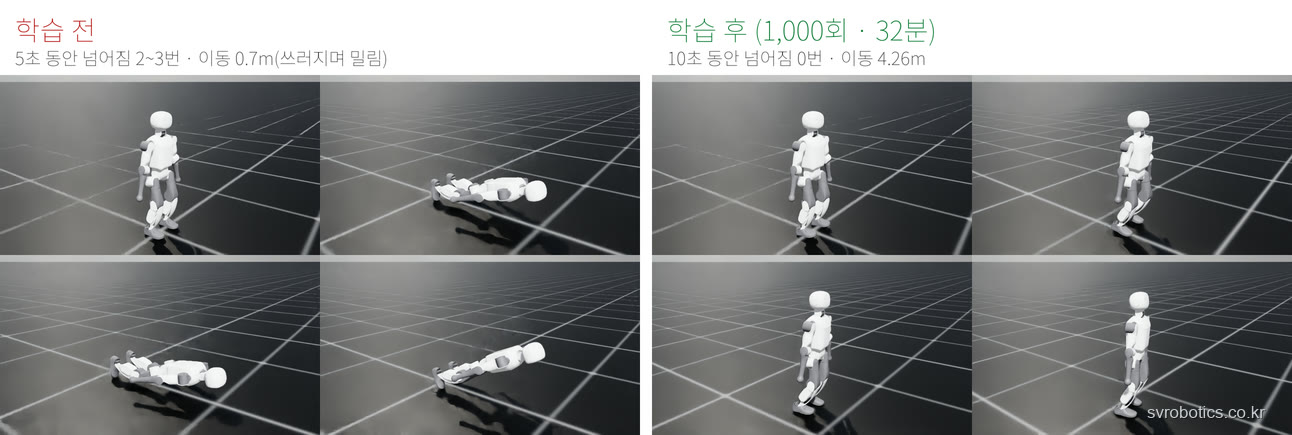
K1 4,096대를 시뮬레이션 안에서 동시에 돌려 1,000회 반복, 약 32분이 걸렸습니다. 아래 숫자는 모두 첫 학습(v1) 기준입니다.
| 학습 전 | 첫 학습(v1) 후(1,000회·32분) | |
|---|---|---|
| 넘어짐 | 5초 동안 2~3번 | 10초 동안 0번 |
| 이동 거리 | 0.7m(쓰러지며 밀림) | 4.26m |
| 평균 보상 | -0.28 | 32.0 |
같은 조건(앞으로 0.5m/s 명령)에서 비교했습니다.
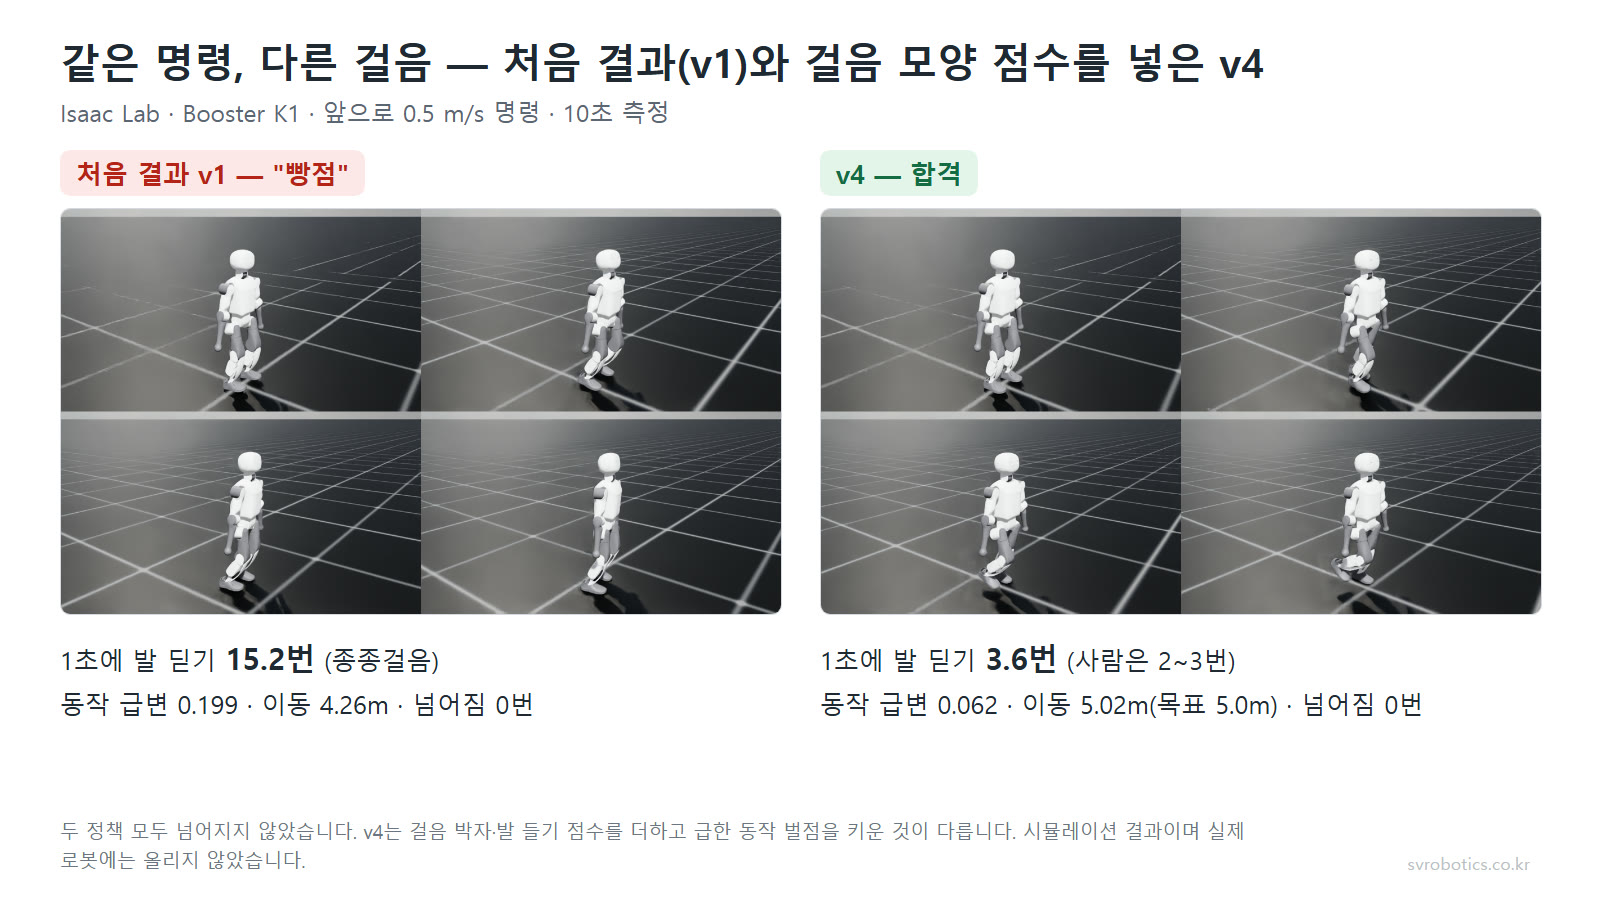
넘어지지는 않았지만 걸음 모양은 합격이 아니었습니다. 걸음 모양에 점수를 준 v4는 같은 PC에서 이렇게 나왔습니다(과정은 연재 1회에 정리).
| 처음 결과 v1 | v4(기준 정책) | |
|---|---|---|
| 학습 | 4,096대·1,000회·약 32분 | 4,096대·2,500회·약 1시간 40분 |
| 1초에 발 딛는 횟수 | 15.2번(종종걸음) | 3.6번(사람 2~3번) |
| 10초 이동 거리(목표 5.0m) | 4.26m | 5.02m |
| 넘어짐 | 0번 | 0번 |
어떤 도구를 썼고, 따로 사야 하나요?
모두 공개된 도구와 모델을 받아 썼습니다.
| 도구 | 역할 | 라이선스 |
|---|---|---|
| NVIDIA Isaac Sim 5.1.0 | 물리 시뮬레이터 | NVIDIA 사용권(약관 동의) |
| Isaac Lab 2.3.2 | 강화학습 틀 | BSD-3-Clause |
| MuJoCo 3.13.0 | 다른 시뮬레이터로 확인 | Apache-2.0 |
| Booster K1 모델(URDF·MJCF) | 로봇 설계도 | BSD-3-Clause |
소프트웨어 구매 없이 시작할 수 있지만, 설치 용량은 넉넉히 잡아야 합니다. Isaac Sim은 받는 파일 7.9GB, 풀면 약 15GB이고 공식 설치 때 학습용 부품이 3.3GB 더 붙습니다. 윈도우에서 설치하며 막힌 곳은 따로 정리합니다.
학습한 AI가 다른 시뮬레이터에서도 걷나요?
걷습니다. 기준 정책 v4는 MuJoCo로 옮겨도 앞으로·회전·옆걸음 모두 넘어지지 않았고, 옆걸음 방향 틀어짐도 -11.6°로 줄었습니다. 거기까지 v1 → v2 → v4 세 번 학습했습니다.
학습한 결과를 물리 엔진이 다른 MuJoCo(Booster가 공식 제공하는 K1 모델)로 옮겨 각 10초씩 시험했습니다. 첫 학습(v1)에서 옆걸음이 넘어져, 바닥 마찰·밀기·몸통 무게를 무작위로 바꾸며 같은 규모(4,096대·1,000회)로 한 번 더 학습(v2)했습니다.
| 명령(10초) → MuJoCo | 첫 학습(v1) | 무작위화 학습(v2) | 걸음 모양 점수(v4) |
|---|---|---|---|
| 앞으로 0.5m/s | 넘어짐 0, 4.84m | 넘어짐 0, 3.68m(방향 35° 틀어짐) | 넘어짐 0, 4.16m(방향 9.9°) |
| 앞으로 걸으며 회전(목표 458°) | 넘어짐 0 | 넘어짐 0, 544°(더 돎) | 넘어짐 0, 470° |
| 옆으로 0.3m/s | 1.7초에 넘어짐 | 넘어짐 0, 1.31m, 몸 방향 195° 돌아감 | 넘어짐 0, 2.00m(방향 -11.6°) |
v1의 옆걸음은 Isaac Lab 안에서는 넘어지지 않았습니다. 시뮬레이터마다 물리 계산이 달라 생긴 차이이고, 이것이 실제 로봇으로 가기 전에 여러 시뮬레이터로 확인하는 이유입니다. v2에서는 MuJoCo에서도 넘어지지 않게 됐지만, 명령한 옆 방향을 유지하지 못하고 몸이 돌아갔습니다. 학생에게는 오히려 좋은 토의 주제가 됩니다.
v4는 v2의 무작위화 위에 걸음 박자에 맞춰 발을 번갈아 드는 점수를 더한 것입니다. 박자에 맞춘 걸음이 엔진이 바뀌어도 덜 흔들린다는 해석이 자연스럽지만, 원인을 나눠 보는 시험은 하지 않았습니다. 평균 보상은 버전마다 점수 항목이 달라 서로 비교하지 않습니다.
실습실은 어떻게 나누면 되나요?
학습은 GPU PC에서, 확인은 가벼운 시뮬레이터에서 나눠 할 수 있습니다.
- 학습 — GPU가 달린 워크스테이션. 이번 기록 기준 v1 약 32분, 기준 정책 v4 약 1시간 40분(2,500회)
- 확인·관찰 — MuJoCo는
pip한 줄로 설치(약 0.16GB)되고, 로봇 1대 시뮬레이션이 CPU로 실시간보다 30~45배 빨리 돌았습니다. 학습 결과를 받아 돌려 보는 실습에 맞습니다
학생 노트북과 워크스테이션을 어떻게 나눌지는 휴머노이드 실습실, 학생 수와 장비는 어떻게 나눠 생각할까요?에 정리해 두었습니다.
실제 로봇에 쓰려면 무엇이 더 필요한가요?
실제 로봇 적용, 다른 GPU, 옆걸음 방향의 남은 오차입니다.
- 결과는 평지 시뮬레이션에서만 확인했습니다
- 관절을 당기는 힘(PD 게인)은 제조사 공식 값이 아니라 저희가 정한 추정치입니다
- 옆걸음 방향 틀어짐은 v4에서 MuJoCo -11.6°로 줄었지만 0은 아닙니다(Isaac Lab 안에서는 -27°)
- 실제 로봇에 올리려면 더 강하게 학습시키고 시뮬레이션과 실제의 차이를 검증하는 단계가 더 필요합니다
자주 묻는 질문
GPU가 없는 실습실이면 걷기 학습을 못 하나요?
이번처럼 로봇 수천 대를 동시에 돌리는 학습은 GPU가 필요합니다. 학습이 끝난 결과를 받아 MuJoCo에서 돌려 보는 실습은 CPU로 할 수 있습니다.
이 PC 사양보다 낮으면 안 되나요?
다른 GPU에서는 시험하지 않았습니다. 이번 학습에서 GPU 메모리는 약 4.9GB를 썼습니다.
학습한 AI를 실제 K1에 바로 쓸 수 있나요?
아직 확인하지 않았습니다. 평지 시뮬레이션 결과이고, 실제 로봇 적용에는 추가 학습과 검증이 필요합니다.
이 실습을 수업으로 운영할 수 있나요?
학습 PC 구성, 설치 안내, 학생이 결과를 확인하는 방법을 기관 환경에 맞춰 함께 검토해 드립니다.
다음 단계
학습용 워크스테이션과 학생 노트북을 어떻게 나눌지는 기관마다 다릅니다. 과정 구성을 보신 뒤 지금 쓰시는 PC 사양을 알려 주시면 무엇을 더 갖춰야 하는지 짚어 드립니다.
사용한 버전: Isaac Sim 5.1.0 · Isaac Lab 2.3.2 · MuJoCo 3.13.0 · booster_assets 커밋 3c2dfa9
출처: 위 PC에서 저희가 직접 학습·측정한 값입니다(v1·v4 포함). 참고: Isaac Lab 사용자 가이드.
이 글과 그림의 저작권은 SV로보틱스에 있습니다. 원문 링크를 밝힌 인용은 환영하며, 전문 복제·재배포와 교육 자료로의 전재는 허락이 필요합니다.