휴머노이드 실습 과목, 첫 학기에 무엇부터 준비하나요?
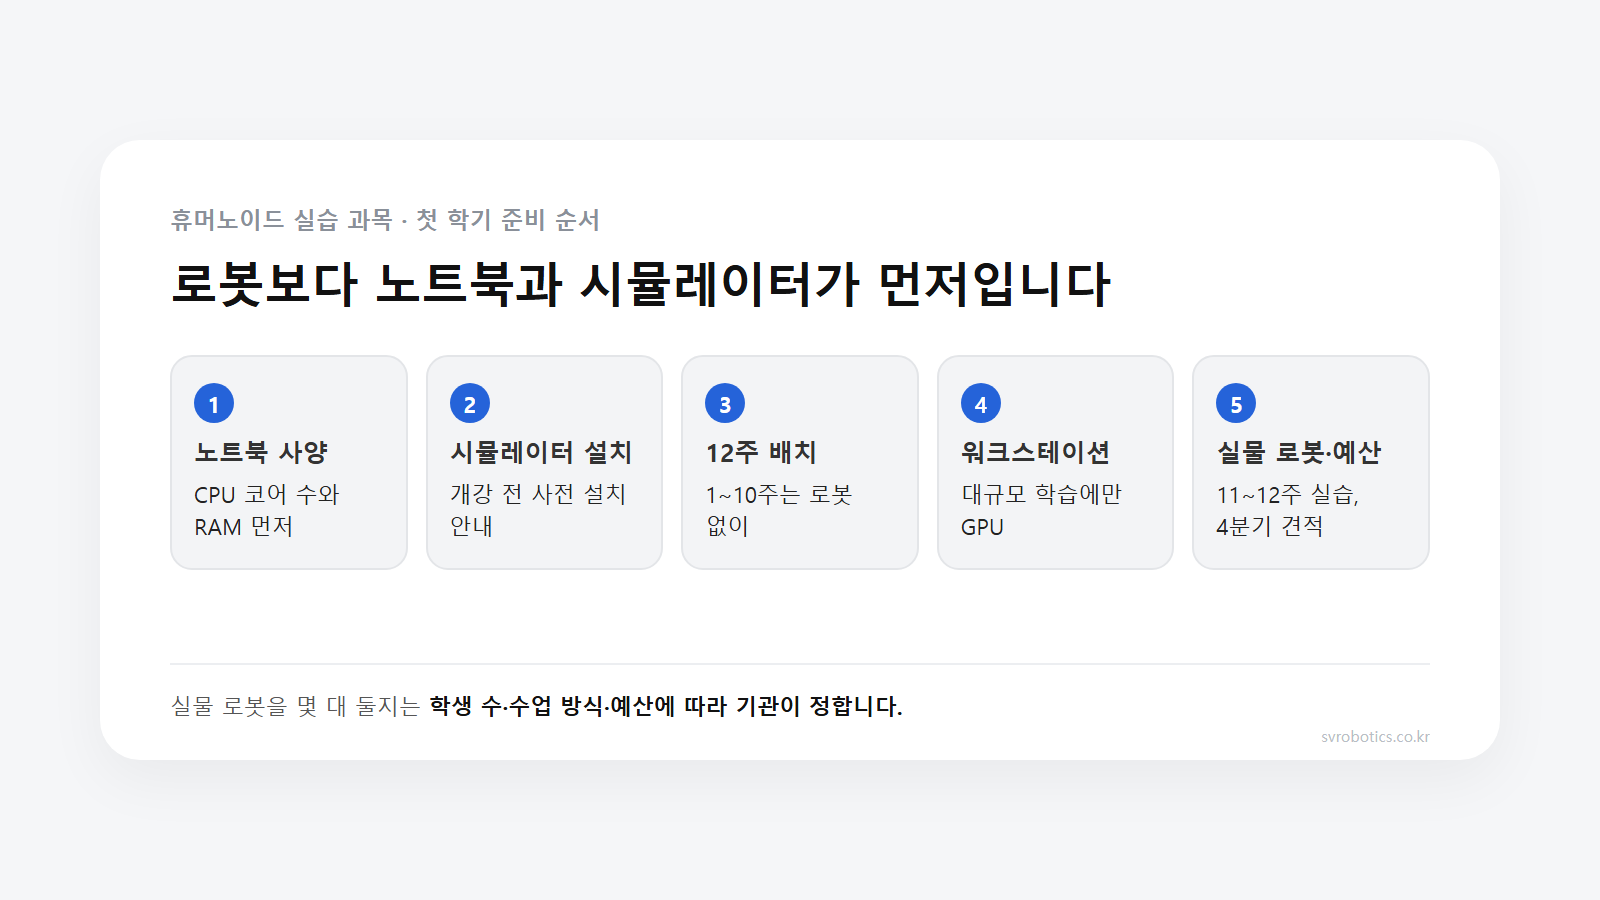
로봇보다 학생 노트북 사양과 시뮬레이터 설치가 먼저입니다. 12주 배치 예시에서 1~10주는 로봇 없이 진행하고, 실물 로봇은 11~12주에 씁니다. 준비 순서를 다섯 단계로 정리했습니다.
휴머노이드 실습 과목의 첫 학기는 로봇보다 학생 노트북과 시뮬레이터를 먼저 준비합니다. 12주 중 앞의 10주는 시뮬레이터 안에서 수업하기 때문입니다.
아래 사양과 설치 조건은 저희가 Booster Studio와 시뮬레이터를 직접 설치해 측정한 값입니다.
1. 학생 노트북 사양은 무엇부터 보나요?
CPU 코어 수를 가장 먼저 보고, 다음이 RAM, 그래픽카드는 마지막입니다.
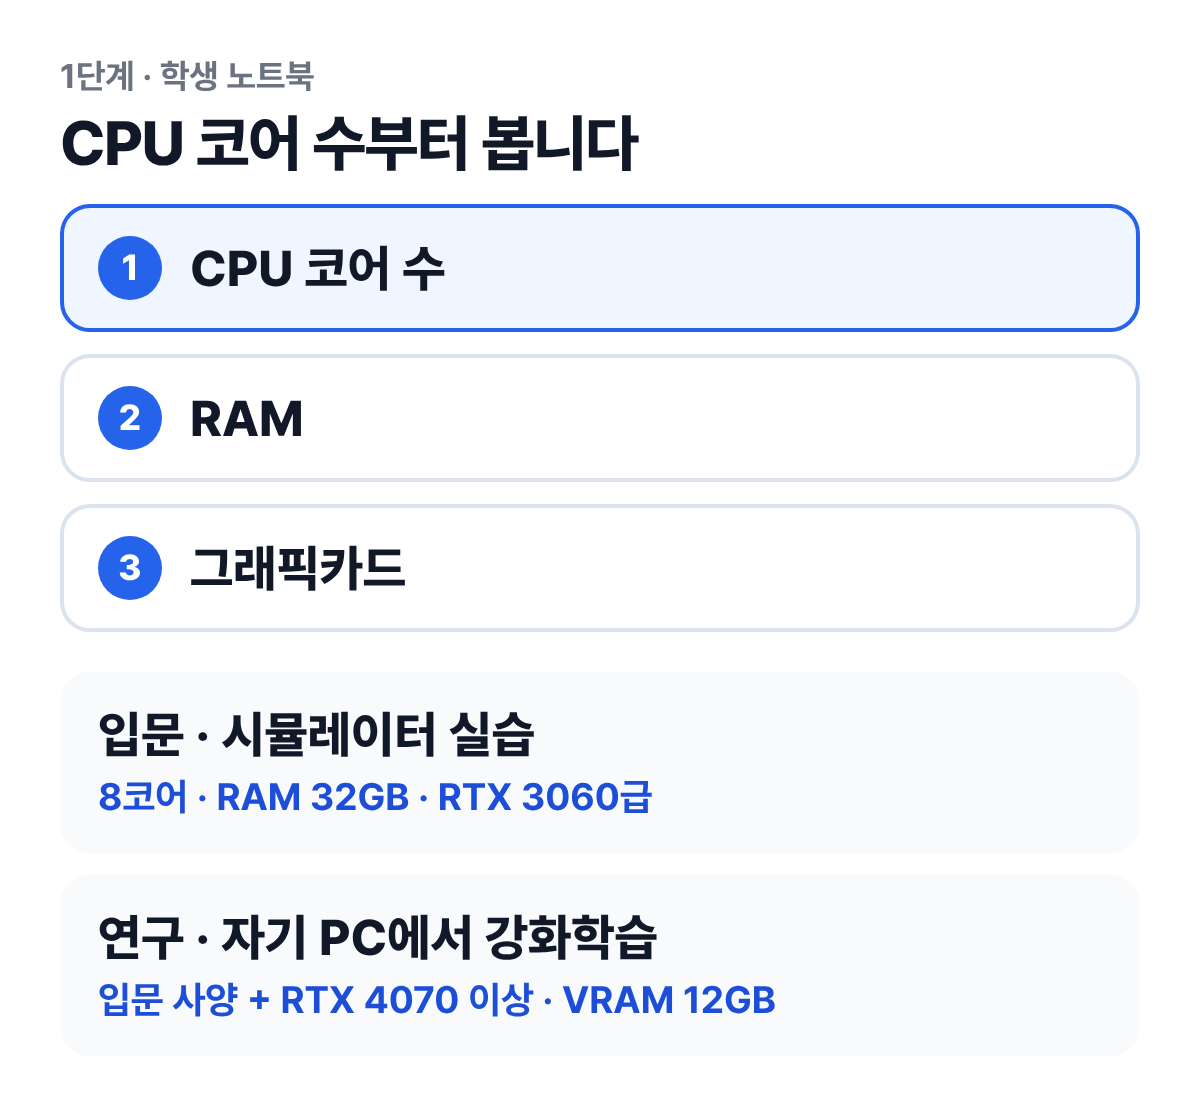
여기서 볼 것: 입문과 연구의 차이는 그래픽카드 한 줄뿐입니다. CPU와 RAM 기준은 같습니다.
순서를 이렇게 정한 이유는 아래 장면에서 잰 숫자에 있습니다. Booster Studio에서 로봇 6대가 3대 3으로 축구를 하는 장면입니다.
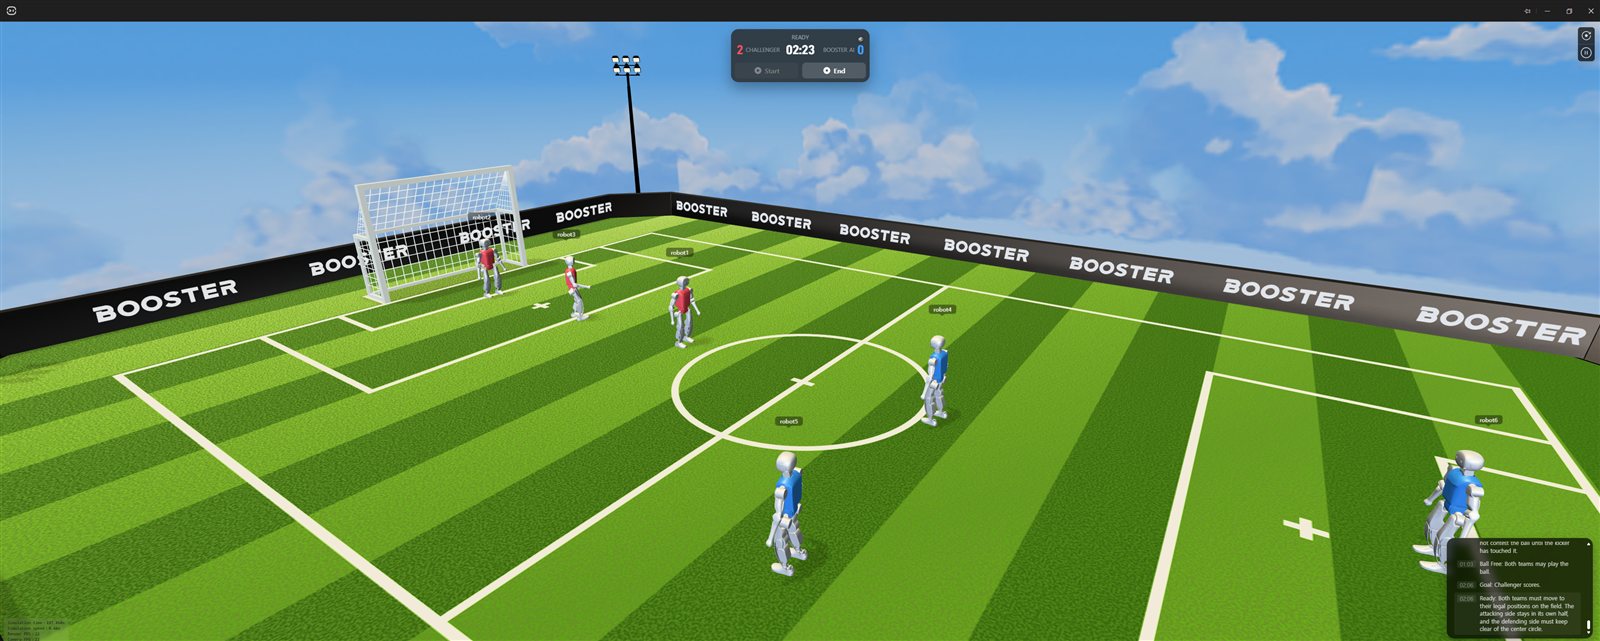
여기서 볼 것: 로봇 6대의 관절과 충돌을 한꺼번에 계산하는 장면입니다. 이 계산을 CPU가 맡습니다.
이 장면을 같은 PC에서 25초 간격으로 177번 기록했습니다.
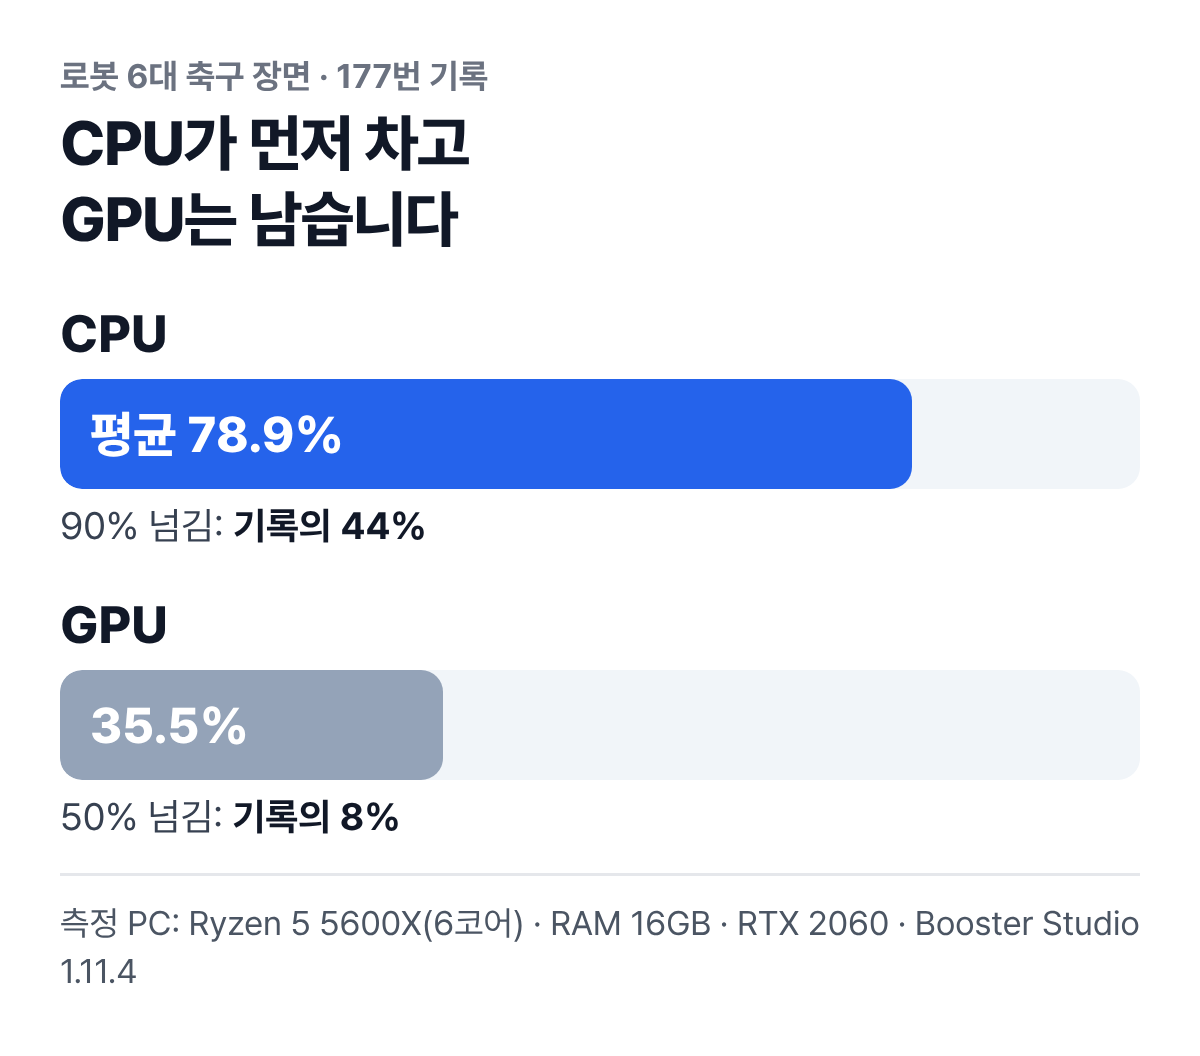
여기서 볼 것: CPU는 기록의 44%에서 90%를 넘겼고, GPU가 절반 이상 쓰인 기록은 8%였습니다.
Booster Studio의 물리 엔진은 MuJoCo이고, MuJoCo는 계산을 CPU로 합니다. 그래서 그래픽카드를 올려도 시뮬레이션은 빨라지지 않습니다. 측정 PC는 6코어였고, 실습용으로 8코어를 기준으로 잡은 이유가 이 기록입니다. 반마다 노트북 사양이 다르면 가장 낮은 사양의 노트북에서 이 장면을 먼저 돌려 봅니다. 자세한 측정 기록은 3v3 시뮬레이션 배속, 조건에 따라 두 배 벌어집니다에 있습니다.
2. 개강 전에 학생 노트북에 무엇을 설치해 두나요?
Docker Desktop, 디스크 여유 공간 15GB, Booster Studio 첫 실행 한 번입니다. 이 세 가지를 개강 전 안내문으로 학생에게 나눠 줍니다.
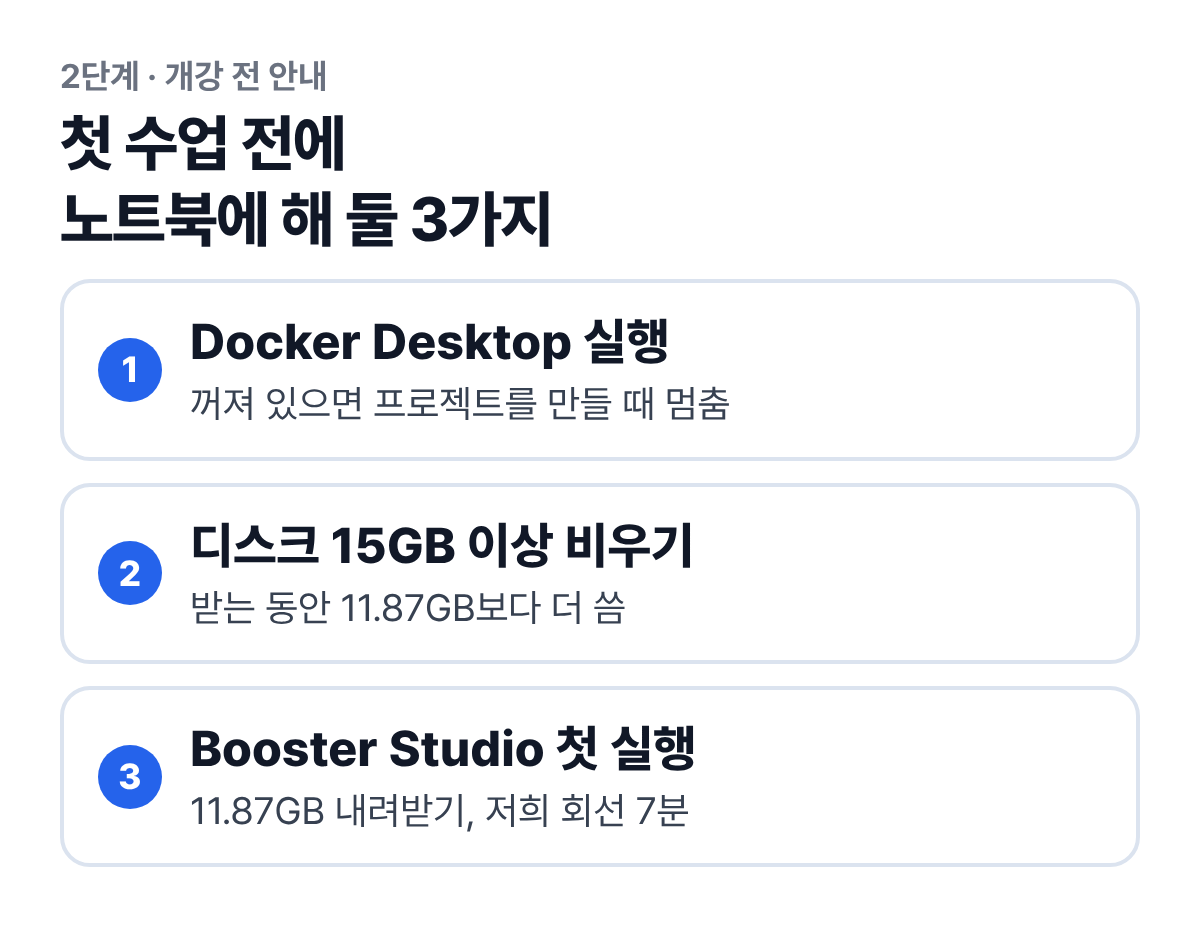
여기서 볼 것: 세 가지 모두 수업 시간 안에 하면 첫 시간이 설치로 끝납니다.
Booster Studio는 로봇 코드를 Docker 컨테이너 안에서 빌드하고 시뮬레이터도 컨테이너로 띄웁니다. Docker가 꺼져 있으면 에디터는 열리지만 프로젝트를 만드는 순간 멈춥니다. 첫 실행 때는 시뮬레이터 이미지 11.87GB를 내려받습니다. 저희 회선에서는 평균 11.4MB/s로 7분 걸렸습니다. 학생 30명이 강의실 공용망에서 동시에 받으면 이 시간 안에 끝나지 않습니다. 설치 중에 막히는 곳은 Docker 조건과 실제 디스크 용량에 따로 정리했습니다.
시뮬레이터만 쓰는 수업이라면 무료인 MuJoCo와 Webots로 시작합니다. 둘 다 그래픽카드 없이 CPU로 돌아갑니다. 시뮬레이터별 차이는 로봇 시뮬레이터, 실습실에는 무엇을 설치할까요?에 있습니다.
3. 12주는 어떻게 나누나요?
1~10주는 로봇 없이 학생 노트북으로 진행하고, 11주부터 실물 로봇을 씁니다.
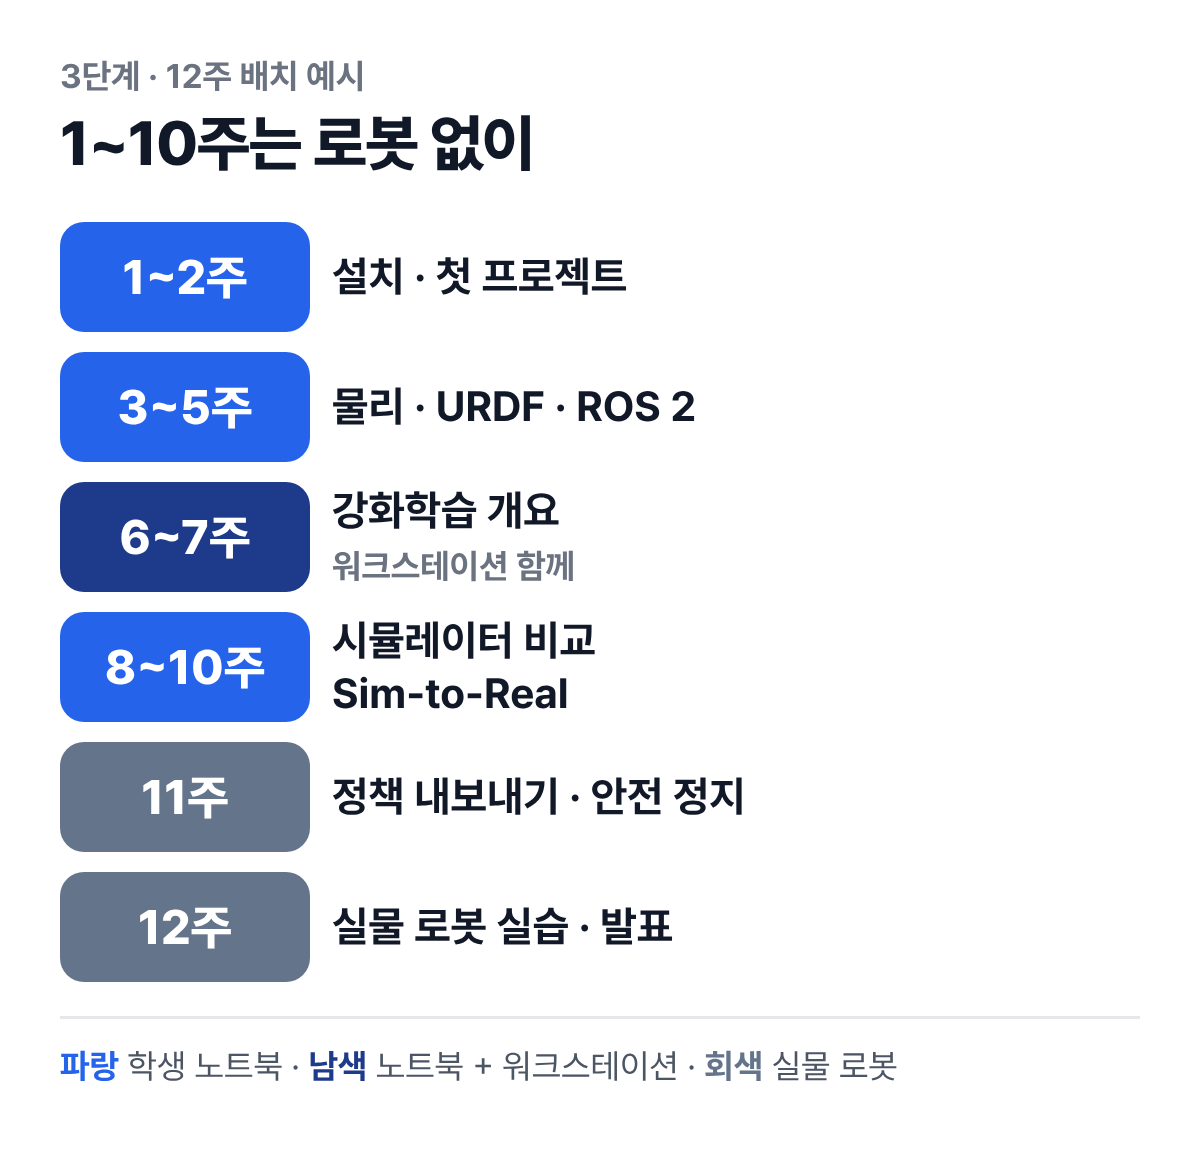
여기서 볼 것: 실물 로봇이 필요한 주는 12주 중 마지막 2주입니다.
| 주차 | 내용 | 장비 |
|---|---|---|
| 1~2 | 개발 도구 설치, 첫 프로젝트, 제어·센서 패널 | 학생 노트북 |
| 3~5 | 시뮬레이터 물리, 로봇 모델 파일(URDF), ROS 2 연결 | 학생 노트북 |
| 6~7 | 강화학습 개요: 보행 정책, 관측·행동·보상 | 노트북 + 워크스테이션 |
| 8~10 | 시뮬레이터 비교, Sim-to-Real 체크리스트, 연구 계획 | 학생 노트북 |
| 11 | 학습한 정책을 로봇 SDK로 내보내기, 안전 정지 | 워크스테이션 + 로봇 |
| 12 | 실물 로봇 실습(조별 순환), 발표 | 로봇 |
이 배치는 Booster Studio와 강화학습을 쓰므로 K1 Education·Pro 구성을 기준으로 합니다. K1 Geek은 리모컨, 파이썬 SDK, ROS 2까지 제공합니다.
매주 학생 손에 결과물이 하나씩 남게 짭니다. 1주차 결과물은 각자 노트북에서 만든 첫 프로젝트입니다.
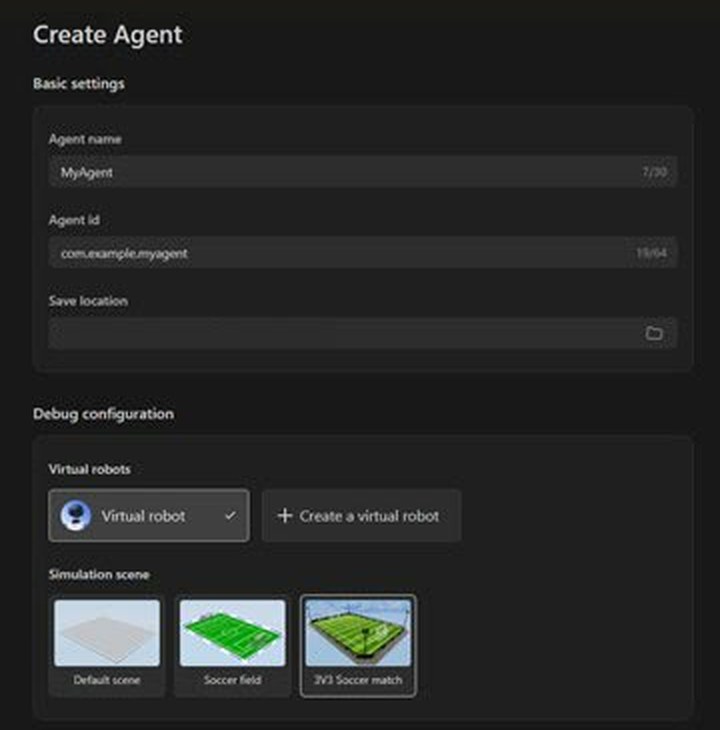
여기서 볼 것: 실물 로봇 대신 가상 로봇(Virtual robot)을 골라 프로젝트를 만듭니다.
2주차에는 같은 화면에서 가상 로봇을 직접 움직여 봅니다.
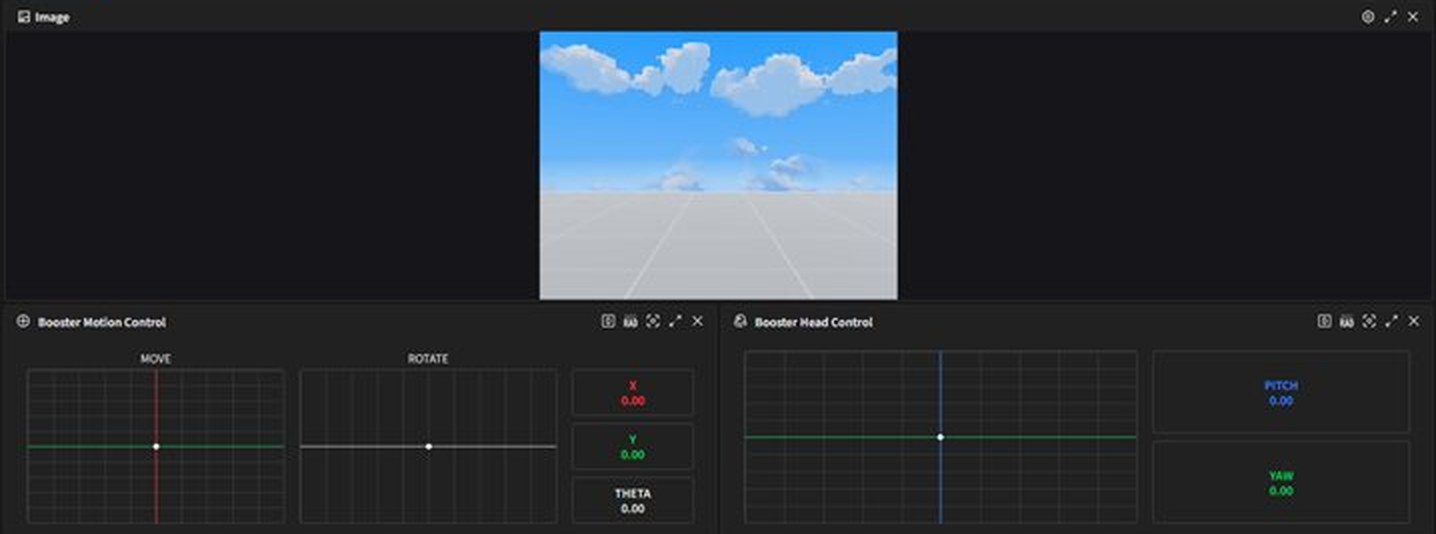
여기서 볼 것: 조이스틱으로 움직이면 로봇 시점 카메라 영상이 같이 바뀝니다.
9주차 Sim-to-Real 수업에서는 한 시뮬레이터에서 학습한 걷기 정책을 다른 시뮬레이터로 옮겨, 실물에 올리기 전에 문제를 찾습니다. 저희가 Booster K1으로 해 본 결과입니다.
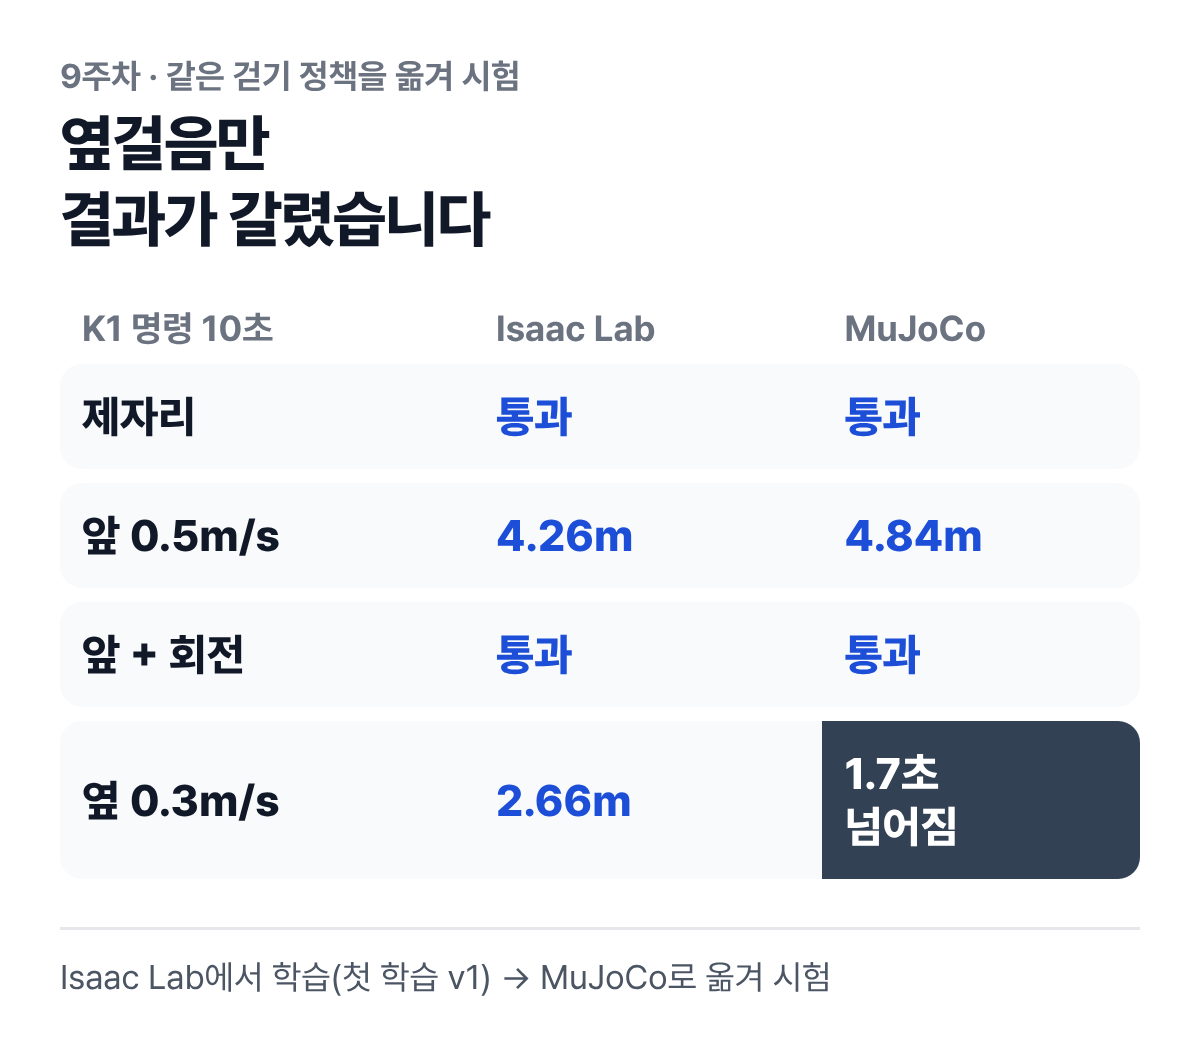
여기서 볼 것: 학습한 곳에서는 네 명령 모두 통과했지만, 옮긴 곳에서 옆걸음만 넘어졌습니다. 이런 차이를 실물 로봇에 올리기 전에 찾는 것이 9주차의 목표입니다.
옆걸음을 고친 과정은 Isaac Lab에서 배운 걸음, MuJoCo에서도 걸을까요?에 있습니다. 6~9주 강화학습 주차는 ROS 2 없이 진행합니다. 공개된 배포 코드를 보면 학습 단계에서는 ROS 2와 SDK를 쓰지 않습니다. 이유는 ROS 2는 언제부터 가르쳐야 하나요?에 정리했습니다.
4. 워크스테이션은 꼭 있어야 하나요?
로봇 수천 대를 동시에 돌리는 강화학습을 실습실에서 직접 한다면 필요합니다. 나머지 실습은 학생 노트북으로 합니다.
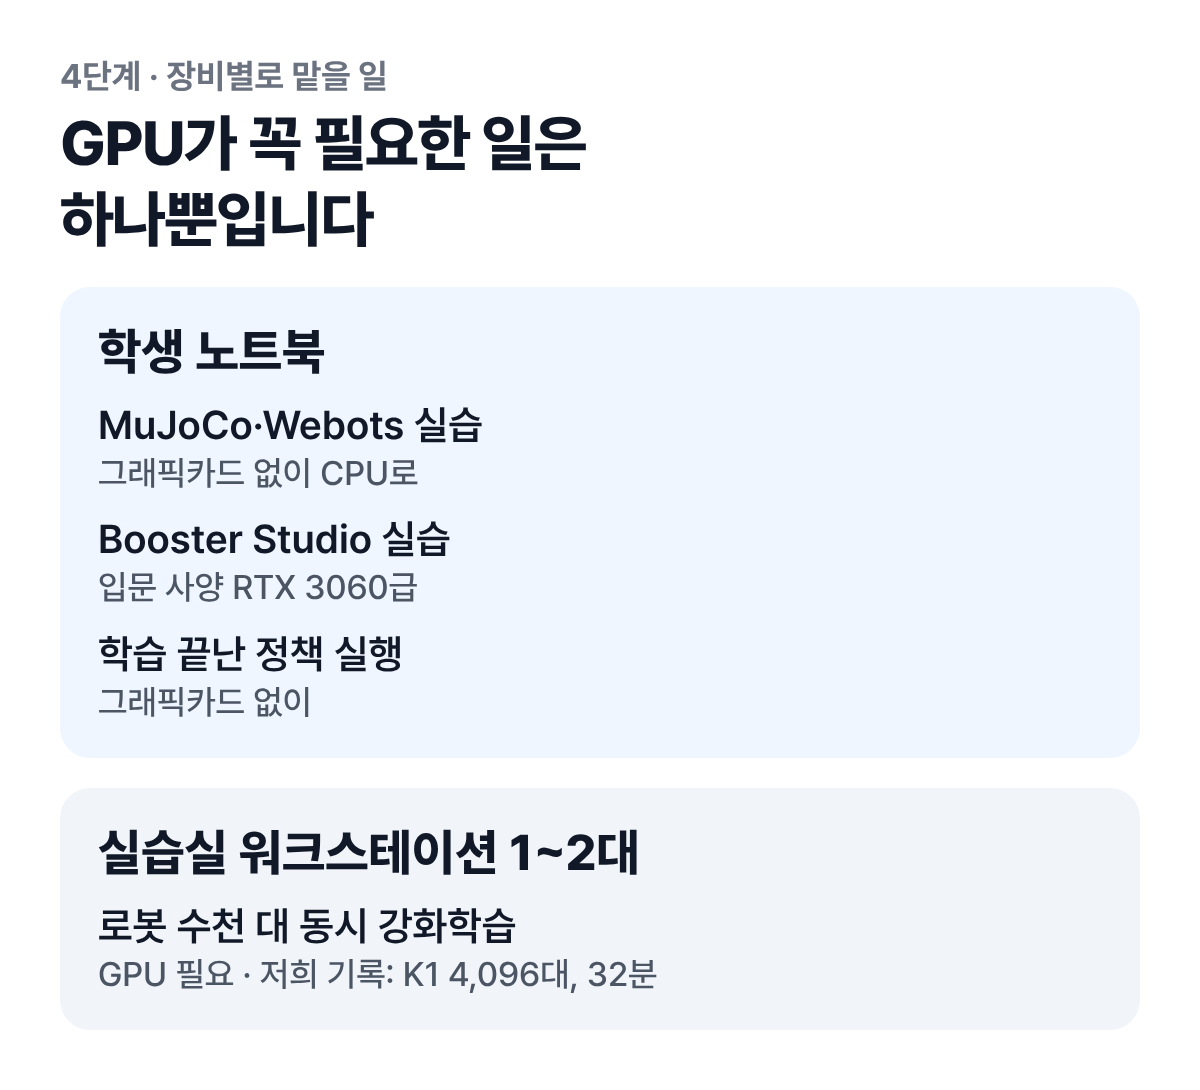
여기서 볼 것: 그래픽카드가 꼭 필요한 일은 오른쪽 한 가지입니다.
워크스테이션에서는 아래 K1을 수천 대 복제해 한 화면에서 동시에 학습시킵니다.
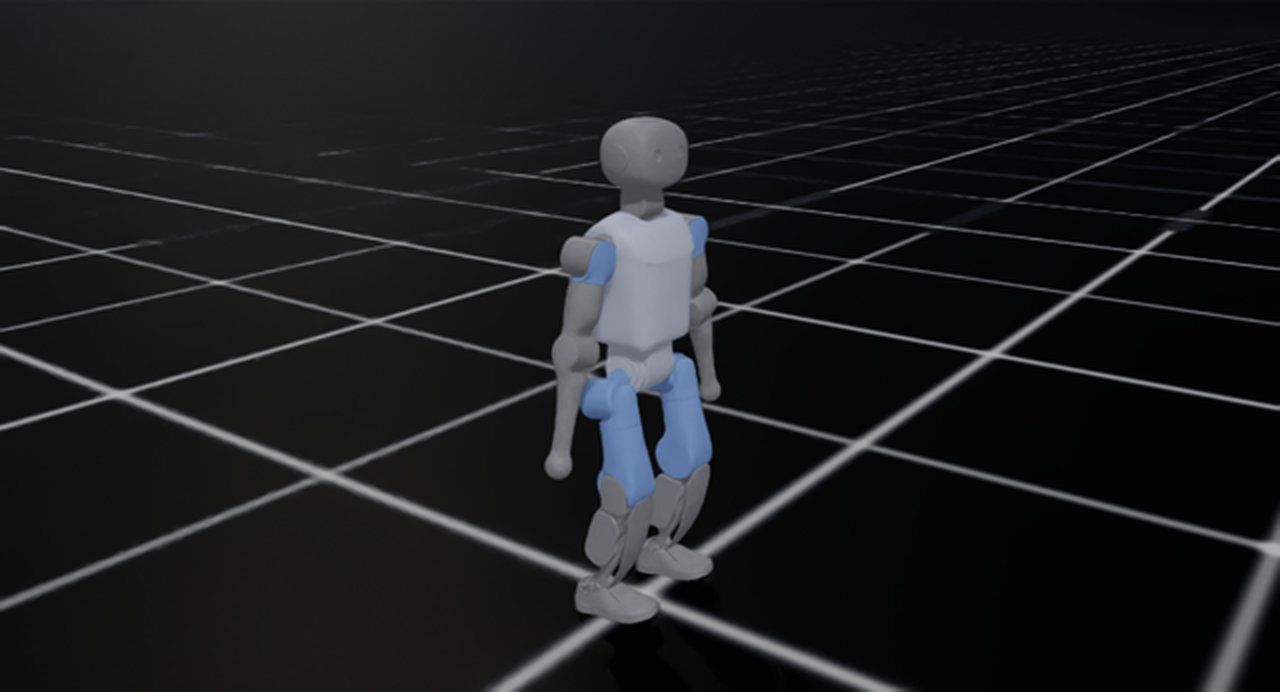
여기서 볼 것: Isaac Sim 안의 K1입니다. 저희는 이 로봇 4,096대를 동시에 돌려 32분 만에 넘어지지 않는 걸음을 얻었습니다.
이미 학습이 끝난 정책을 받아 실행해 보는 단계는 그래픽카드 없이도 됩니다. 첫 학기에 학습을 직접 돌릴지, 학습된 정책을 받아 실행만 할지 정하면 워크스테이션을 둘지도 함께 정해집니다. 학습 기록은 Booster K1 걷기 학습, Isaac Lab으로 32분 걸렸습니다에 있습니다.
5. 실물 로봇과 예산은 언제 준비하나요?
실물 로봇은 11~12주에 쓰고, 견적서는 기관이 다음 학년도 예산안을 내기 전에 받아 둡니다.
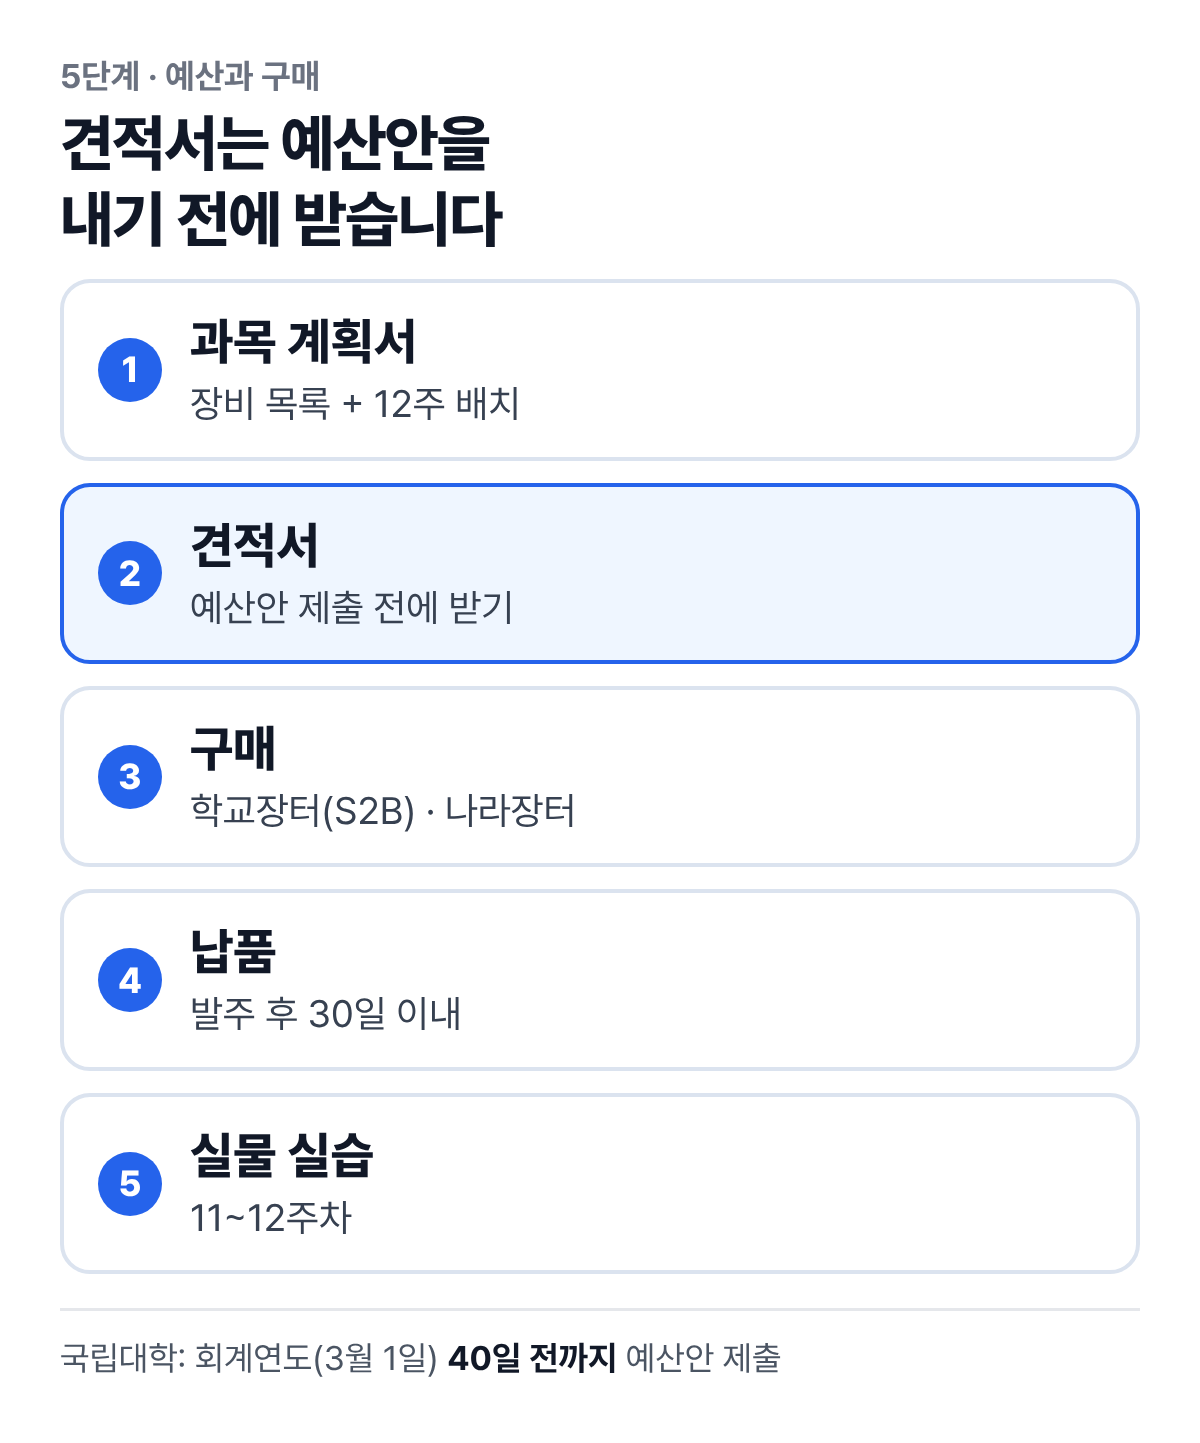
여기서 볼 것: 견적서가 예산안보다 늦으면 다음 학년도 예산에 들어가지 못합니다.
- 실물 로봇(Booster K1·T2): 몇 대를 둘지는 학생 수, 수업 방식, 예산에 따라 기관이 정합니다. 학생 수와 대수를 나눠 생각하는 방법은 휴머노이드 실습실, 학생 수와 장비는 어떻게 나눠 생각할까요?에 있습니다
- 예산 시기: 국립대학은 회계연도가 3월 1일에 시작하고, 예산안을 그 40일 전까지 재정위원회에 냅니다. 국·공립 초·중·고는 30일 전까지 학교운영위원회에 냅니다
- 구매 창구: 학교장터(S2B)와 나라장터 절차에 맞춘 견적서를 발행합니다. Booster 로봇은 저희가 직접 판매하고, 납기는 발주 후 30일 이내입니다
기관별 예산 일정과 구매 절차는 학교·대학에서 휴머노이드 장비는 어떤 절차로 사나요?에 정리했습니다.
자주 묻는 질문
로봇 없이 한 학기를 다 채울 수 있나요?
12주 배치 예시에서 1~10주는 로봇 없이 진행합니다. 11~12주에는 실물 로봇으로 정책을 옮기고 안전 정지 절차를 익히므로, 이 두 주는 계획에 넣습니다.
학생 노트북 사양이 제각각이면 어떻게 하나요?
가장 낮은 사양의 노트북에서 로봇 6대 축구 장면을 먼저 돌려 봅니다. 저희 6코어·RAM 16GB PC에서는 배경 앱을 모두 닫은 상태로 이 장면이 실제 시간의 0.50배 속도로 돌았습니다.
ROS 2를 첫 주에 가르쳐야 하나요?
강화학습 중심 수업이라면 뒤로 미룹니다. 학습 단계에서는 ROS 2를 쓰지 않습니다.
도입 전에 시연을 볼 수 있나요?
시뮬레이터에서 로봇 6대가 축구를 하는 장면은 화면 공유로 바로 보여 드립니다. 실물 로봇 현장 시연은 일정을 따로 잡습니다.
다음 단계
첫 학기 계획서에는 장비 목록과 주차 배치가 함께 들어가야 결재가 넘어갑니다. 계획서에 넣을 견적이 필요하시면 기관의 예산안 제출일을 알려 주세요. 그 날짜에 맞춰 견적서를 보내 드립니다.
K1과 T2 중 무엇을 넣을지 정하지 못하셨다면 Booster K1과 T2, 학교·대학 실습에는 어느 쪽이 맞나요?에서 수업 목적별 기준을 먼저 보실 수 있습니다.
출처(확인일 2026-10-07): SV Robotics가 직접 설치·측정한 값 — Booster Studio 1.11.4 성능(Ryzen 5 5600X·RAM 16GB·RTX 2060, 25초 간격 기록), Docker 조건과 설치 용량, Isaac Lab K1 학습(RTX 4060 Ti 16GB), Isaac Lab→MuJoCo 3.13.0 옮기기(v1). 예산 시기: 국립대학의 회계 설치 및 재정 운영에 관한 법률 제14조[시행 2026. 1. 2.], 초·중등교육법 제30조의3[시행 2026. 9. 11.]. 가격은 기관 구성에 따라 달라 적지 않았습니다.